Vibração no drone: descubra pelo log qual motor ou hélice está com problema
Depois de uma queda, o drone vibra quando você acelera, a imagem fica com jello e um motor termina o voo mais quente que os outros. Tirar as hélices uma por vez e trocar motores é demorado e pouco confiável quando o problema aparece e some. Com os campos certos gravados, o log aponta direto para o motor e separa vibração de causas parecidas: CG fora do centro, motor inclinado, falhas de telemetria.
A seguir: como isso funciona no bbdoctor, quais são os limites e o que os logs reais mostraram.
O que está vibrando: motor, hélice ou frame
| O que aparece no log | Causa provável | O que fazer |
|---|---|---|
| Um motor tem um componente bem mais forte na frequência de rotação (1×) que os outros | Desequilíbrio: hélice empenada ou mal encaixada, sujeira sob o cubo, sino ou eixo empenado | Coloque uma hélice nova e depois inspecione o sino e o eixo |
| Um motor tem componentes 2× ou 3× elevados | Pá danificada, pás com passo ou alinhamento diferentes | Troque a hélice |
| Um motor gira mais devagar que os outros no mesmo comando | Rolamentos gastos, sino raspando, enrolamento queimado, hélice com passo maior | Gire-o com a mão e troque-o com um motor vizinho |
| Um motor gira mais rápido que os outros no mesmo comando | A hélice oferece menos carga: pá lascada ou encurtada, tamanho errado ou hélice patinando no eixo | Inspecione e troque a hélice |
| Um pico em uma frequência, independentemente do acelerador | Ressonância do frame, stack, câmera ou antena | Aperte os parafusos e fixe as peças; usar um notch é só uma medida temporária |
| Os motores que giram em uma direção sempre trabalham mais | Motor inclinado, braço torcido, passo das hélices diferente nas diagonais | Verifique o frame em uma mesa plana, alinhe os motores e use hélices iguais |
| Um par (dianteiro ou traseiro) fica sempre mais carregado, e o termo I de pitch nunca volta a zero | CG fora do centro | Mova a bateria em vez de trocar motores |
As duas últimas linhas não indicam vibração, mas costumam explicar por que um motor esquenta mais.
Por que o espectro não identifica o motor
A velocidade dos motores muda o tempo todo. Ao longo de um voo, os picos se espalham em uma faixa, e motores com cargas iguais diferem apenas alguns hertz. Mesmo quando os pares giram em velocidades diferentes (no VX3.5 abaixo, o CG deslocado para trás mantinha os motores traseiros entre 240–280 Hz e os dianteiros entre 190–215 Hz), o espectro pode apontar um par, mas não um motor específico.
Também há a taxa de gravação. Nesse VX3.5 de 3.5 polegadas, o pico de velocidade dos motores nos voos ficou entre 583–644 Hz (aproximadamente 35,000–39,000 RPM), enquanto o log rodava a 1 kHz; por isso, só é possível ver conteúdo até 500 Hz. Tudo acima disso se dobra de volta: 600 Hz aparece como 400 Hz, e 644 Hz como 356 Hz. O pico está lá, mas a frequência já não revela de onde veio.
O que o log precisa registrar
Duas coisas: o giroscópio sem filtro e o RPM por motor.
- Betaflight 4.5 e mais recente, incluindo 2025.12. DShot300 ou DShot600 com DShot bidirecional, número correto de polos e ESCs com Bluejay, AM32 ou BLHeli_32. A versão 4.5 grava os dois campos por padrão. Grave a 2 kHz em vez de 1 kHz: use divisor 1/2 em um loop PID de 4 kHz e 1/4 em 8 kHz.
- Betaflight 4.0–4.4. O giroscópio bruto só chega ao log com
debug_mode = GYRO_SCALED, e o RPM dos motores não é gravado: os dois campos chegaram na versão 4.5. O DShot bidirecional (4.1+) alimenta o filtro RPM, mas a análise por motor exige a versão 4.5. - ArduPilot. RPM pela telemetria do ESC (DShot bidirecional via
SERVO_BLH_BDMASKou telemetria serial), giroscópio bruto pelo bit IMU_RAW emLOG_BITMASK, além deINS_RAW_LOG_OPTna versão 4.5 e posteriores. Veja a análise de logs do ArduPilot. - PX4. RPM de
esc_status, giroscópio bruto por umSDLOG_PROFILEcom High rate e Raw FIFO gyro. Veja a análise de ULog do PX4.
Para Betaflight 4.5+ (14 polos cobre a maioria dos motores 18xx ou maiores; se tiver dúvida, conte os ímãs no sino):
set dshot_bidir = ON
set motor_poles = 14
set blackbox_disable_rpm = OFF
set blackbox_disable_gyrounfilt = OFF
set blackbox_sample_rate = 1/2
save
O divisor 1/2 pressupõe um loop PID de 4 kHz; em 8 kHz, use 1/4, ou você vai gravar a 4 kHz e encher a memória flash duas vezes mais rápido. No voo de teste: faça um ou dois minutos de hover, acelere suavemente por diferentes faixas e voe um pouco para a frente. Um voo de freestyle com quedas é pior: os impactos acrescentam ruído próprio, e as velocidades dos motores ficam se cruzando. Saiba mais no guia de configuração da blackbox.
Como funciona o rastreamento de ordem por motor
O método vem do diagnóstico de máquinas rotativas:
- Fase do motor. O eRPM fornece a frequência de rotação de cada motor em cada amostra; ao acumular esse valor, obtemos o ângulo do rotor, ou seja, a fase.
- Blocos. O giroscópio bruto de roll e pitch, depois de remover o movimento abaixo de 30 Hz, é dividido em blocos de 0.25 s: resolução de frequência de 4 Hz.
- Demodulação. Cada bloco é "desenrolado" pela fase de um motor. Tudo que gira em sincronia com esse motor se soma; os outros motores e o ruído se anulam na média. Isso gera 1× (uma vez por volta: desequilíbrio), 2× e 3×.
- Piso de ruído. O mesmo cálculo, 12 e 16 Hz de cada lado do harmônico, determina o fundo, que é subtraído em termos de potência. O relatório mostra a vibração "com o ruído subtraído".
- Descarte. Um bloco é ignorado quando qualquer motor está abaixo de 20 Hz; um harmônico é descartado se estiver abaixo de 40 Hz, a menos de 15 Hz da metade da taxa de gravação ou a menos de 10 Hz de qualquer outro harmônico, de outro motor ou dele mesmo dobrado: quando as frequências se cruzam, não dá para distingui-las.
- Resultado. A mediana de todos os blocos, que reduz o efeito de valores extremos. São necessários pelo menos 8 blocos (dois segundos de voo aproveitável).
Como a fase vem da frequência real de rotação, o aliasing não importa: um motor a 640 Hz em um log de 1 kHz é analisado como um motor a 300 Hz. O descarte reduz os dados disponíveis: em um voo de 193 segundos do VX3.5, o motor dianteiro esquerdo manteve 387 dos cerca de 770 blocos.
| Condição | Limite | Motivo |
|---|---|---|
| Harmônico do motor acima do próprio ruído | pelo menos ×2.5 | Não atribuímos o problema a um motor se o nível estiver encoberto pelo ruído de fundo |
| Referência | mediana dos outros motores cujo harmônico esteja pelo menos ×1.5 acima do ruído; 0.1 deg/s se não houver nenhum | O próprio motor fica de fora, e motores com harmônicos encobertos pelo ruído não puxam a referência para baixo |
| 1× mais forte que a referência | alerta em 1.8×, crítico em 3× | Para comparar: nos nossos logs, a variação sem sinalização chegou a 1.5–1.7× |
| 2× ou 3× mais forte que a referência | alerta em 2.2× | Esses harmônicos são mais fracos e variam mais entre os motores |
| Dados mínimos | 8 blocos de 0.25 s, dados de pelo menos três motores | Dois blocos ou apenas um motor vizinho não provam nada |
O que os logs reais mostraram
O mesmo motor em três voos
Um VX3.5 de 3.5 polegadas com Betaflight 4.5.2, 4S, gravação a 1 kHz e três voos de dois a três minutos. Nas três vezes, o relatório sinalizou o M4, dianteiro esquerdo:
- voo um: 2.6 deg/s contra cerca de 1.3 nos outros, 2.0×, ×6.0 acima do ruído, 243 blocos;
- voo dois: 2.9 contra cerca de 1.4, 2.0×, ×6.1, 387 blocos;
- voo três: 2.5 contra cerca de 1.2, 2.2×, ×4.9, 229 blocos.
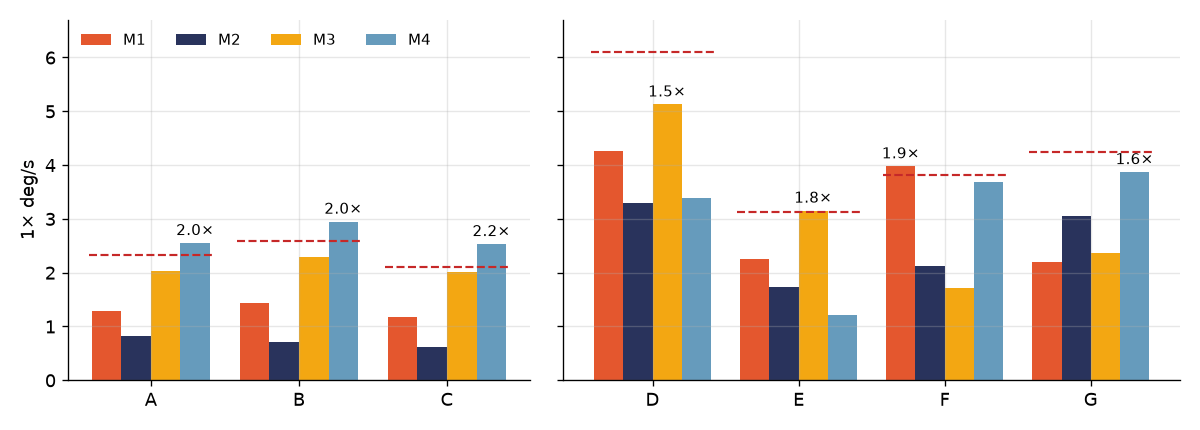
Essa é a assinatura de um problema de hardware: não é por acaso que o mesmo motor aparece três vezes. Em um quarto voo, o M4 voltou a ser o mais ruidoso, com 1.75×, pouco abaixo do limite, então o relatório não sinalizou nada. O limite reduz casos duvidosos; cabe a você decidir com base em vários logs.
O M3 (traseiro esquerdo) também fica alto, em 1.6–1.7×, mas nunca ultrapassa o limite: vale dar uma olhada, só isso. E o M4 é o motor com menos carga nesse drone (no voo dois, o par dianteiro ficou em média com 21% de comando, e o traseiro, 33%), mas é o que mais vibra. Portanto, não é a carga: é um desequilíbrio na hélice, no sino ou no eixo.
Um drone 6S em que o culpado muda
Outra montagem com Betaflight 4.5.1, 6S, gravação a cerca de 1 kHz e quatro voos ao longo de duas semanas. Em um voo, o M3 (traseiro esquerdo) foi sinalizado: 3.2 contra cerca de 1.7 deg/s, 1.8×, ×12.4 acima do ruído, 619 blocos. Em outro, foi o M1 (traseiro direito): 4.0 contra cerca de 2.1, 1.9×, ×13.3, 713 blocos. Nos outros dois, M3 e M4 foram os mais ruidosos, em 1.5× e 1.6×, abaixo do limite.
O sinal é mais forte aqui, mas o culpado muda de um voo para outro. Isso geralmente indica as hélices, que são trocadas, batem na grama e lascam. Quando o resultado muda de motor, comece com um jogo novo de hélices, não com motores.
Esses logs também mostram por que o limite de ruído é importante. Em alguns motores, a proporção 2× parecia alarmante, de 4.8–5.3, mas nenhum outro motor tinha 2× sequer ×1.5 acima do ruído. Por isso, a comparação foi feita com o piso de 0.1 deg/s. O harmônico estava por volta de 0.5 deg/s, ×1.6–1.9 acima do ruído, abaixo do limite ×2.5, então o relatório o ignorou corretamente.
Como interpretar "quanto mais uniforme, melhor"
O relatório lista a vibração 1× de cada motor. No voo dois do VX3.5: M1: 1.4, M2: 0.7, M3: 2.3, M4: 2.9.
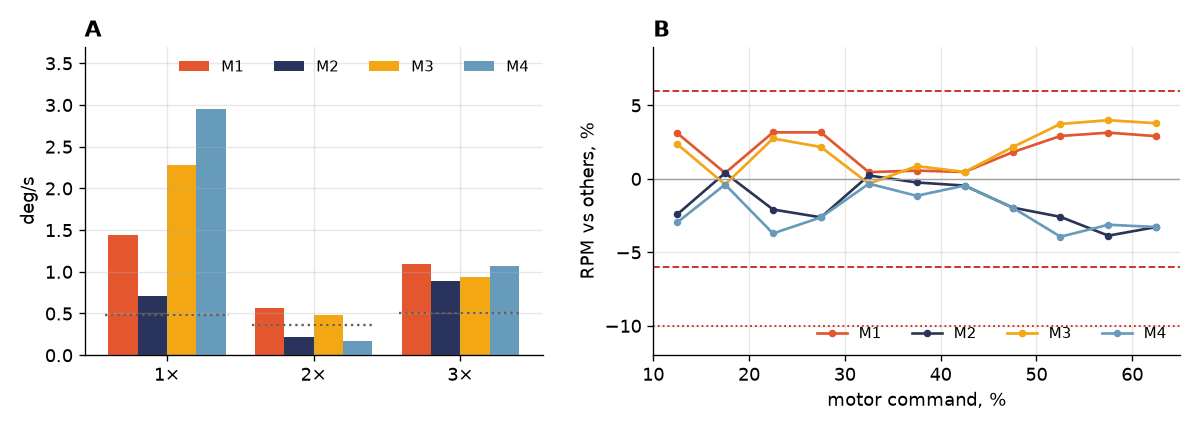
Os valores absolutos dependem do frame, da rigidez dos braços e da montagem da FC, então não compare "2.9 deg/s" entre drones; compare os motores de um mesmo drone e os logs anteriores dele. Se os valores ficarem mais uniformes depois de trocar uma hélice, o problema foi resolvido, mesmo que nada tenha sido sinalizado.
Quando há poucos dados
Um log PX4 1.12 a 200 Hz de uma aeronave grande 6S, com motores entre 41–53 Hz: os harmônicos vivem caindo abaixo de 40 Hz, atingindo o limite de 85 Hz ou se cruzando. Só foi possível calcular 1× em dois motores. Em 2×, o relatório disse "motor 2: harmônico 2× elevado, 52.9× mais forte (5.3 contra cerca de 0.0 deg/s)", mas os outros motores não tinham piso de ruído mensurável. Nenhum entrou na referência, então a proporção usou 0.1 deg/s, embora o 2× do próprio motor 1 fosse mais alto, 8.6 deg/s. Inspecione as hélices, mas não tire uma conclusão definitiva: considere o deg/s absoluto, o número de blocos e a taxa de gravação, não só a proporção.
RPM no mesmo comando
A segunda verificação, independente, detecta atrito e carga. Motores em bom estado e com hélices iguais giram na mesma velocidade com o mesmo comando. A análise divide o voo por comando do motor (10–90% em passos de 5%, com pelo menos 0.3 s de dados por motor em cada faixa) e compara o RPM mediano de cada motor com a média dos outros motores, para que um motor fraco não faça os vizinhos parecerem rápidos. O resultado é a média das faixas.
O RPM também fica cerca de 20 ms atrás do comando por causa da inércia do rotor. Se esse atraso for ignorado, os motores que trabalham mais (por exemplo, o par traseiro com CG deslocado para trás) parecem 2–3% mais "lentos", sem que haja problema algum. Por isso, o comando recebe o mesmo atraso primeiro.
| Desvio em relação aos outros | Nível | O que verificar |
|---|---|---|
| −6% ou menos | alerta | Rolamentos (gire com a mão e sinta se há aspereza), sino raspando, enrolamentos superaquecidos, passo da hélice |
| −10% ou menos | crítico | Os mesmos itens; não voe até verificar, pois isso reduz a margem de empuxo e causa superaquecimento |
| +6% ou mais | alerta | A hélice: pá lascada ou encurtada, passo ou tamanho errado, patinando no eixo |
Normal: no VX3.5, os resultados foram +2.0%, −1.7%, +2.0%, −2.2%, com faixas individuais de até ±4% (painel B acima); o par traseiro parece um pouco mais "rápido" quase o tempo todo, provavelmente não por causa dos motores: o CG deslocado para trás os mantém com comando alto por longos trechos, enquanto o par dianteiro só chega lá em picos. Os resultados gerais do drone 6S ficaram dentro de ±0.6%. O limite de 6% fica bem acima dessa variação.
Leia as duas verificações em conjunto. 1× forte e RPM normal: desequilíbrio (o M4 do VX3.5). RPM baixo sem pico 1×: atrito ou enrolamento queimado. Os dois no mesmo motor: geralmente dano de queda, eixo empenado ou sino raspando.
Confirme na bancada
- Hélice nova. Coloque uma hélice nova do mesmo lote no motor suspeito e voe. Se o pico sumir, era a hélice. Confira se o cubo está bem apoiado: areia ou uma arruela torta sob a hélice causa o mesmo desequilíbrio.
- Gire o motor com a mão. Desconecte a bateria e retire a hélice (o motor ainda pode estar quente depois do voo); gire o sino. Ruído de raspagem, pontos de travamento, folga vertical no eixo ou marcas de contato no estator indicam que você precisa de rolamentos ou de um motor novo. Olhe de lado para ver se o sino oscila; impactos podem empená-lo.
- Troque de posição. Troque o motor com um vizinho. Se o problema mudou de posição, é o motor. Se ficou, verifique o ESC, as soldas ou o braço.
- Geometria. Em uma mesa plana, confira se todos os motores estão na vertical e se nenhum braço está torcido.
- Log de controle. Faça o mesmo voo simples e compare a linha 1×.
Testes de giro na aba Motors — somente sem hélices. Alguns defeitos desaparecem sem carga, então o log dá a palavra final.
Numeração: Betaflight e INAV, Quad X — M1 traseiro direito, M2 dianteiro direito, M3 traseiro esquerdo, M4 dianteiro esquerdo. ArduPilot e PX4 — 1 dianteiro direito, 2 traseiro esquerdo, 3 dianteiro esquerdo, 4 traseiro direito. O bbdoctor usa a numeração do firmware no log e, quando conhece a configuração do frame, acrescenta a posição: "Motor 4 (dianteiro esquerdo)".
Causas parecidas: quando os motores estão bons
- CG fora do centro. No mesmo VX3.5, o par traseiro ficou 42–54% mais carregado que o dianteiro em todos os voos, com o termo I de pitch entre 42–55 para compensar (muito voo rápido para a frente pode parecer igual). O alerta começa com uma diferença de 12% entre os lados; acima de 30% é crítico. Mova a bateria até o drone ficar nivelado quando você o equilibrar nos dedos pelo centro do frame.
- Uma diagonal compensando o yaw. Se a média dos motores que giram na mesma direção ficar 12% ou mais acima da dos outros, o mixer está corrigindo o yaw o tempo todo. Um drone pequeno 2S (CS110) mostrou 15%; um whoop 1S com INAV, 46%. As causas são mecânicas (motor inclinado, braço torcido, passo diferente nas hélices), então motores novos não vão resolver.
- Erros na telemetria eRPM. Em outro drone 6S (Betaflight 4.5.1), M3 e M4 tiveram 1.3 e 1.6 saltos de RPM por segundo, enquanto os outros ficaram abaixo de 0.1. O limite é mais de um salto por segundo ou mais de 1% de zeros enquanto o motor gira. Então, o filtro RPM posiciona os notches no lugar errado. Verifique a solda do fio de sinal do ESC, a interferência dos cabos de alimentação e o firmware do ESC.
- Ressonância do frame. Um pico fixo na mesma frequência em qualquer posição do acelerador vem da mecânica do frame ou do stack. Em um log de cerca de 1 kHz, não dá para saber a frequência real: no drone 6S (log de 1013 Hz), um pico de "186 Hz" também poderia ser de 827 ou 1199 Hz. Veja como identificá-lo no mapa de calor: como ler um log blackbox.
- Ruído do tune. Filtragem fraca ou D alto aquece os motores sem defeito mecânico. Isso, o filtro RPM e a configuração dos notches são explicados em motores quentes e ajuste dos filtros.
Jello na imagem
Jello é um artefato do rolling shutter: o sensor lê o quadro linha por linha e, se a câmera balançar durante a leitura, as linhas se deslocam. Por isso, o jello mostra diretamente a vibração que chega à câmera: desequilíbrio da hélice ou do sino, suporte solto ou bracket ressonante.
Comece pelo log: se um motor se destaca em 1×, troque a hélice e inspecione o motor; depois coloque hélices novas em todos os motores. Se a vibração por motor estiver uniforme e o jello continuar, o problema está no suporte: aperte os parafusos, confira se a câmera não encosta no frame e adicione amortecedores ou um suporte de TPU. A estabilização na pós muitas vezes não remove o jello fino de alta frequência.
Sem RPM no log
INAV e EmuFlight geralmente não gravam o RPM por motor, assim como o Betaflight anterior à versão 4.5. O ArduPilot e o PX4 também não têm uma fonte de RPM sem telemetria do ESC. Nesse caso, a análise por motor fica indisponível e o relatório avisa. O que ainda funciona:
- Mapa de calor do ruído em relação ao acelerador. Linhas que sobem com o acelerador vêm dos motores e das hélices; uma linha em frequência fixa vem do frame. Isso ajuda a distinguir hélices de frame, mas não identifica qual motor.
- Carga dos motores. O desequilíbrio entre pares e a diagonal do yaw são calculados pelos comandos dos motores e não precisam de RPM.
- VIBE do ArduPilot. Abaixo de 30 m/s² é normal; acima de 60, quase sempre prejudica a altitude e o position hold. Há também um contador de clipping do acelerômetro.
Então, vale o método de sempre: primeiro hélices novas, depois troque os motores de posição. Se os ESCs aceitarem DShot bidirecional, ativá-lo no Betaflight 4.5 poupa um dia de trocas.
Verifique automaticamente
Envie seu log ao bbdoctor, grátis e online. Ele executa todas as verificações deste guia. Se faltarem campos, o relatório informa quais você deve ativar e mostra os comandos CLI. Veja o relatório de exemplo e confira suas configurações antes de voar com a verificação de configuração.
Perguntas frequentes
Como descubro qual motor está causando a vibração?
Você precisa de um log com o giroscópio sem filtro e o RPM por motor (DShot bidirecional ou telemetria do ESC). Assim, a vibração pode ser separada por motor: o culpado mostra um componente bem mais forte na própria frequência de rotação (1×). O bbdoctor sinaliza um motor quando esse componente é 1.8× mais forte que nos outros e está claramente acima do ruído. Sem RPM no log, você volta a trocar hélices e motores.
O problema está na hélice ou no motor?
Coloque uma hélice nova no motor suspeito e voe de novo. Se o pico sumir, era a hélice. Se continuar, troque esse motor com um vizinho: se o problema acompanhar o motor, a culpa é dele (sino, eixo, rolamentos); se continuar no mesmo braço, verifique o ESC, as soldas ou o braço. Se o motor continuar se destacando em vários voos, mesmo com hélice nova, verifique o sino, o eixo e os rolamentos.
Por que um motor fica mais quente que os outros?
Compare o RPM dele no mesmo comando: se girar 6% ou mais devagar que os outros, algo está prendendo o motor — rolamentos, sino raspando, enrolamento queimado ou hélice com passo maior. Se o RPM estiver normal, a causa mais comum é o CG fora do centro: um par de motores trabalha mais o tempo todo e esquenta mais.
Descobrir o motor com problema funciona sem DShot bidirecional?
A análise por motor, não: sem RPM, não há como associar a vibração a um motor específico. Mesmo assim, o log mostra o nível geral de ruído, as ressonâncias do frame, o desequilíbrio de carga entre pares de motores e uma diagonal que está compensando o yaw. Para encontrar o motor exato, você terá de trocar hélices e motores.
Atualizado: