Análise de logs do ArduPilot: vibração, clipping, filtros e PIDs
Seu ArduCopter não mantém a altitude, deriva no Loiter, gera avisos do EKF ou vibra depois do autotune. Em geral, a causa é a vibração: a estimativa de posição perde qualidade e o piloto automático tenta corrigir algo que não existe. A sequência é sempre a mesma: o log certo → vibração e clipping → espectro e notch → filtros passa-baixa → PIDs. Veja abaixo os limites aplicados pelo bbdoctor, com números de logs reais do ArduCopter.
Como obter o log certo e ativar o registro rápido
Você precisa do log DataFlash .bin gravado na placa (Mission Planner → DataFlash Logs → Download ou APM/LOGS no cartão SD); um .tlog de telemetria não tem dados suficientes. O que será registrado é definido por LOG_BITMASK. Cinco bits são importantes aqui:
| Bit | Nome | Valor | Para que serve | No padrão |
|---|---|---|---|---|
| 0 | ATTITUDE_FAST | 1 | ATT e RATE na frequência do loop (400 Hz), necessária para analisar os PIDs | não |
| 7 | IMU | 128 | giroscópio, acelerômetro, VIBE; obrigatório | sim |
| 10 | RCOUT | 1024 | saídas dos motores; obrigatório | sim |
| 12 | PID | 4096 | termos P, I, D e FF em PIDR/PIDP/PIDY | a partir da 4.6 |
| 19 | IMU_RAW | 524288 | giroscópio bruto (GYR) na frequência do sensor | não |
A máscara padrão é 176126 até a versão 4.5; a 4.6 adicionou o bit PID e passou a 180222. Nos dez logs de ArduCopter do nosso conjunto de testes (da versão 4.1 à 4.8-dev, de fmuv2 a Pixhawk 6X, além de duas execuções SITL), IMU foi registrado a 25 Hz e RATE, RCOU e VIBE a 10 Hz: suficiente para VIBE e carga média dos motores, mas não para espectro, análise de filtros ou resposta dos PIDs.
No Mission Planner, basta marcar ATTITUDE_FAST e IMU_RAW em LOG_BITMASK. Se o log não tiver o giroscópio bruto, o bbdoctor acrescenta os bits que faltam à máscara atual. Para 176126:
LOG_BITMASK = 700415
INS_RAW_LOG_OPT = 9
Partindo de 180222, como em todos os nossos logs da versão 4.7, o resultado é 704511. INS_RAW_LOG_OPT = 9 (giroscópio primário antes e depois da filtragem) surgiu na versão 4.5; nos logs da 4.3.7, o bbdoctor sugere apenas LOG_BITMASK = 700415, pois ali o bit 19 sozinho ativa o registro bruto.
Os logs podem ficar dezenas de vezes maiores, e placas ou cartões lentos podem perder dados (o bbdoctor informa "Gaps in the recording"); a documentação do ArduPilot recomenda o registro bruto de IMU em placas H7, então espere falhas em uma F4 como a fmuv2 abaixo. Depois, restaure seu LOG_BITMASK anterior e defina INS_RAW_LOG_OPT = 0.
Faça um voo de teste de 3 a 5 minutos: mantenha o hover, varie o acelerador suavemente bem acima do hover e volte, e dê alguns comandos curtos e rápidos nos sticks em cada eixo, a uma altura segura. Não faça flips.
O bbdoctor rejeita logs que não sejam de copter e logs sem IMU ou RCOU (um log real de um quad grande tinha o bit 7 ativado, mas nenhuma mensagem IMU: envie o .bin completo, não uma exportação recortada). Logs SITL (parâmetros SIM_*) não passam pelas verificações de hardware. Para registrar logs em qualquer firmware, consulte o guia de configuração do registro.
VIBE e clipping: dois sinais diferentes
VIBE.VibeX, VibeY e VibeZ são o desvio padrão do acelerômetro em m/s², uma medida da vibração média. VIBE.Clip (Clip0–Clip2 nas versões antigas) conta as amostras que atingem o limite de faixa do sensor; o contador acumula desde que a placa é ligada e não zera entre voos. O bbdoctor classifica os valores assim:
- VIBE: percentil 95 por eixo durante o tempo no ar. Abaixo de 30 m/s²: OK; de 30 a 60: atenção; 60 ou mais: crítico (limites da documentação do ArduPilot);
- Clip: aumento do contador entre a primeira decolagem e o último pouso; acima de 0 é atenção, acima de 100 é crítico. Clipping durante a armação ou depois do pouso final não conta. A documentação do ArduPilot concorda: o ideal é zero; alguns casos em pousos duros são toleráveis, mas um aumento constante é sério.
Por que é preciso olhar os dois: um log real do ArduCopter 4.7.0, fmuv2, 4S, sete voos e 414 s no ar.
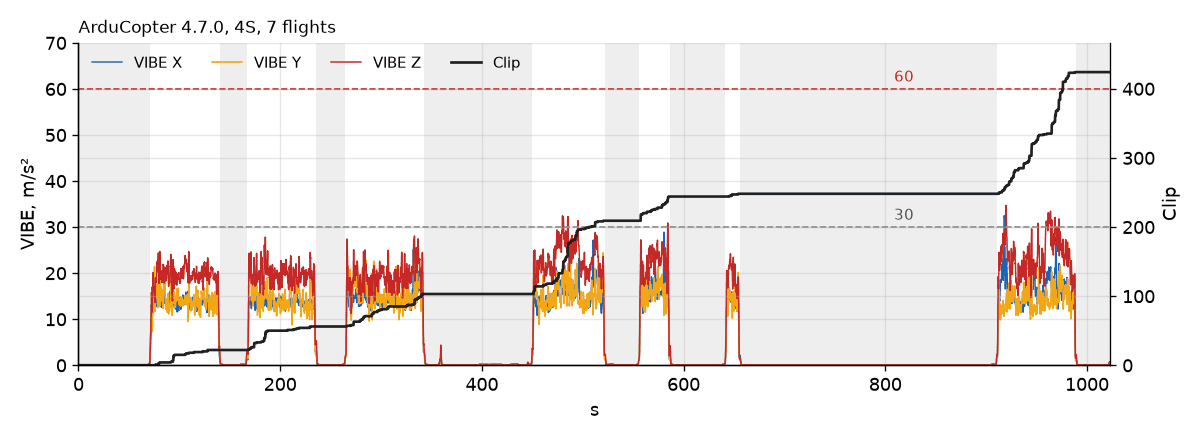
O VIBE passa: 29, abaixo de 30. Mesmo assim, houve clipping 424 vezes (crítico no bbdoctor), e os dados de cada voo mostram que não foi acaso:
| Voo | Tempo no ar | VIBE p95 X / Y / Z | Aumento do Clip |
|---|---|---|---|
| 1 | 69 s | 16 / 19 / 24 | 22 |
| 2 | 69 s | 16 / 20 / 25 | 34 |
| 3 | 79 s | 20 / 23 / 26 | 47 |
| 4 | 73 s | 20 / 22 / 30 | 106 |
| 5 | 31 s | 22 / 22 / 28 | 35 |
| 6 | 15 s | 16 / 20 / 24 | 4 |
| 7 | 79 s | 22 / 20 / 32 | 176 |
- Pode haver clipping com VIBE "normal". VIBE é uma média; o clipping detecta picos. Pancadas curtas (bateria solta, fio batendo na FC, rolamento ruim) mal alteram a média, mas saturam o sensor e fazem o EKF receber dados sem sentido.
- O percentil do log inteiro esconde o pior voo: Z é 29 no total e 32 no último voo. Ocorrências de clipping por minuto: 19 no primeiro voo e 134 no último. Alguma peça está se soltando.
- Não foram punch-outs. O acelerador mediano durante o clipping foi 23%, igual ao do voo inteiro; tudo ocorreu em modos de autoestabilização. A causa é mecânica.
Um octocóptero (CubeOrangePlus, 4.5.7) teve clipping 64 vezes no log, mas apenas 19 durante o voo; por isso o bbdoctor alertou sobre 19. Um Tarot X4 saudável na versão 4.5.5 (figura abaixo): X 3, Y 3, Z 7 m/s², Clip = 0.
| O que você vê | Causa provável | O que fazer |
|---|---|---|
| Todos os eixos altos, aumentando com o acelerador | hélices ou sinos desbalanceados | balanceie ou troque as hélices; confira os eixos e rolamentos |
| Z claramente acima de X e Y | braços flexíveis, suportes dos motores, isoladores da FC rígidos ou macios demais | aperte os motores e braços; confira os suportes macios da FC |
| Um eixo duas vezes maior que outro | algo está solto naquela direção: haste do GPS, trem de pouso, gimbal | prenda a peça e confira manualmente se há folga |
| VIBE normal, Clip aumenta a cada voo | pancadas: bateria, fios, hélice encostando em algo | use cintas, coloque uma almofada antiderrapante sob a bateria e mantenha os fios longe da FC |
Até corrigir VIBE e clipping, deixe os filtros e PIDs como estão. Para encontrar o motor com problema, consulte o guia de vibração dos motores. A mensagem "Vibration compensation ON" indica que o failsafe de vibração (FS_VIBE_ENABLE, ativado por padrão) já mudou o controle de altitude para uma estimativa mais tolerante à vibração.
Espectro do giroscópio e notch harmônico
Com o giroscópio bruto (GYR) registrado, o bbdoctor monta o espectro antes e depois da filtragem e procura picos que não mudam com o acelerador: ressonâncias do frame. Ele recomenda apertar o frame e, como solução provisória, sugere o segundo notch, INS_HNTC2_*, em modo fixo, somente quando a frequência é inequívoca; se o pico puder ser um alias, lista as frequências possíveis e pede um log curto do giroscópio bruto. Para uma ressonância de 140 Hz:
INS_HNTC2_ENABLE = 1
INS_HNTC2_MODE = 0
INS_HNTC2_FREQ = 140
INS_HNTC2_BW = 70
INS_HNTC2_ATT = 40
A outra opção é o amostrador em lote (INS_LOG_BAT_MASK, INS_LOG_BAT_OPT, com o bit IMU_RAW desligado): blocos de 1024 amostras (ISBH/ISBD) que quase não aumentam o tamanho do log. O bbdoctor ainda não os lê; use a ferramenta web Filter Review do ArduPilot ou o FFT do Mission Planner. Veja o Tarot X4.
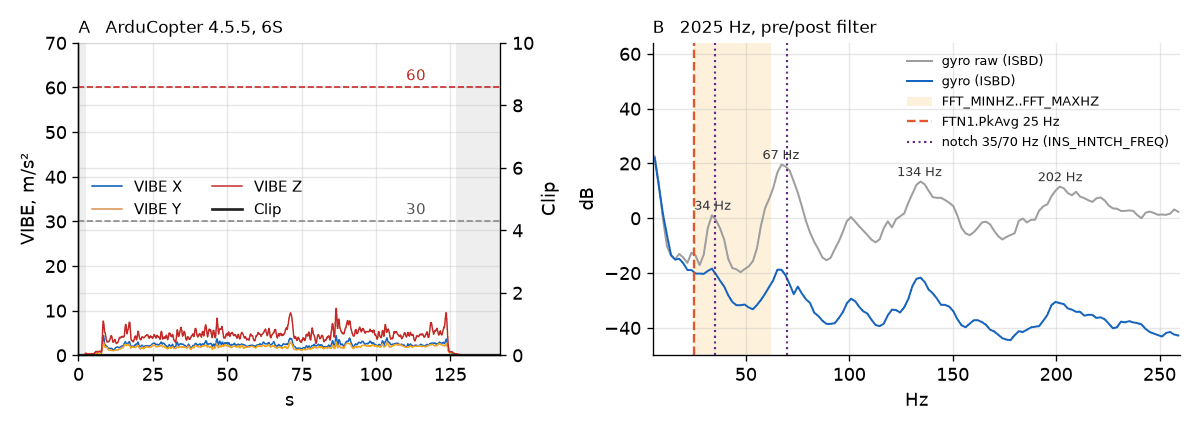
O notch funciona em modo FFT (INS_HNTCH_MODE = 4). A linha mais forte está em 67 Hz, seguida por 134 e 202. A linha de 34 Hz parece ser a rotação (cerca de 2000 rpm) e 67 Hz seu segundo harmônico, a passagem das pás de uma hélice de duas pás. Mas a janela FFT termina em 62 Hz, e o FFT informou 25 Hz durante todo o voo, exatamente FFT_MINHZ (a frequência de hover aprendida, FFT_FREQ_HOVER, também é 25.0). O sistema nunca encontrou a frequência dos motores.
No modo FFT, o notch nunca fica abaixo de INS_HNTCH_FREQ, que aqui é 35 Hz. Então ele ficou nessa frequência, com um segundo notch em 70 Hz por causa de INS_HNTCH_HMNCS = 3. Por sorte, isso cobre as linhas de 34 e 67 Hz: em comparação apenas com o passa-baixa de 20 Hz, o espectro filtrado fica cerca de 10 dB mais baixo em 34 Hz e 17 dB mais baixo em 67 Hz, sem redução adicional em 134 e 202. O notch funciona, mas como notch fixo.
Esse é o ponto: nem tudo o que pode ser corrigido precisa ser corrigido agora. Depois dos filtros, as linhas de 67, 134 e 202 Hz estão 35–43 dB mais baixas; VIBE está em 3/3/7 e não há clipping. Mas uma bateria mais pesada ou outras hélices vão deslocar as linhas, e o FFT não vai acompanhá-las. Antes do próximo AUTOTUNE, eu mudaria para um notch baseado no acelerador:
INS_HNTCH_ENABLE = 1
INS_HNTCH_MODE = 1
INS_HNTCH_REF = 0.2
INS_HNTCH_FREQ = 67
INS_HNTCH_BW = 33
INS_HNTCH_HMNCS = 7
REF é o acelerador em hover (MOT_THST_HOVER = 0.20), FREQ é a linha nessa condição, BW é metade dessa frequência e HMNCS = 7 ativa os harmônicos 1–3: 67, 134 e 201 Hz. Com o padrão INS_HNTCH_FM_RAT = 1, o notch nunca fica abaixo de FREQ. O notch de 34 Hz é removido de propósito: essa linha mal ultrapassa o piso de ruído do giroscópio, e um notch tão baixo, perto da faixa de trabalho do controlador de um copter grande, reduz a margem de fase. Para mantê-lo: use FREQ 34, BW 17 e HMNCS 43 (harmônicos 1, 2, 4 e 6: 34, 67, 134 e 202 Hz). Outra opção é continuar no modo FFT e ampliar FFT_MINHZ/FFT_MAXHZ para incluir 67 Hz.
Como escolher INS_HNTCH_MODE (0 fixo, 1 acelerador, 2 sensor RPM, 3 telemetria ESC, 4 FFT): com telemetria RPM, use 3. Sem telemetria, mas com F7/H7: FFT, depois que o log mostrar FTN1.PkAvg variando com o acelerador em vez de ficar em FFT_MINHZ. Com uma controladora de voo mais fraca: acelerador. Nos modos ESC, RPM e FFT, FREQ é o limite inferior e REF é 1; REF = 0 mantém o notch em FREQ.
Filtros passa-baixa: INS_GYRO_FILTER e ATC_RAT_*_FLTD
INS_GYRO_FILTER é o filtro passa-baixa do giroscópio, com padrão de 20 Hz (no log 4.7 e no Tarot; o log 4.3.7 usa 40). ATC_RAT_RLL_FLTD/_PIT_FLTD filtram o termo D (20 no log 4.7, 10 no Tarot), FLTT filtra o alvo e FLTE, o erro (2–2.5 Hz no yaw). Initial Tune Parameters, no Mission Planner, define valores iniciais conforme o tamanho das hélices: hélices menores permitem frequências de corte mais altas.
- Aumente
INS_GYRO_FILTERsomente depois que o notch remover as frequências dos motores: menos atraso e resposta mais precisa. - Aumente em etapas de 10–20% e faça um voo curto depois de cada ajuste; desarme, desconecte a bateria e toque nos motores. Mornos estão bem; se estiverem quentes, reverta o ajuste.
- VIBE normal, espectro filtrado limpo e voo estável: deixe os filtros como estão. No Tarot, eu não mexeria neles.
Uma armadilha na análise: um log de 25 Hz mostra movimentos somente até 12,5 Hz; tudo que é mais rápido retorna como uma frequência baixa falsa. Por isso, o bbdoctor não verifica filtros nem PIDs nesses logs e informa o motivo. Veja mais no guia de filtros.
PIDs: o que o log mostra e quando usar AUTOTUNE
O controlador de taxa usa ATC_RAT_RLL_P, _I, _D, _FF, e os mesmos parâmetros para PIT e YAW. O bbdoctor compara o alvo RATE.RDes (e PDes, YDes) com o giroscópio para identificar overshoot, atraso e oscilações depois de um comando rápido. RDes é aplicado depois do ajuste de entrada: ATC_INPUT_TC suaviza o comando, mas não muda o quanto o giroscópio o acompanha; portanto, essa medição avalia o próprio loop de taxa. É necessário registrar a 200 Hz; caso contrário, o bbdoctor informa "PIDs can't be assessed from this log: gyro logged at 25 Hz" e sugere os comandos da primeira seção.
No ArduCopter, o AUTOTUNE integrado costuma ser mais confiável, mas só depois de resolver a vibração e configurar o notch:
- VIBE abaixo de 30, Clip sem aumentar e notch configurado.
- Ative AUTOTUNE em uma chave; escolha os eixos em
AUTOTUNE_AXES(1 roll, 2 pitch, 4 yaw; 7 para os três) e a agressividade emAUTOTUNE_AGGR(0.075 nos dois logs acima). - Use AltHold, Loiter ou PosHold com pouco vento; reserve vários minutos para cada eixo e leve bateria suficiente.
- Para salvar o resultado, pouse e desarme mantendo a chave ligada.
Outras recomendações do ArduPilot que o bbdoctor fornece quando o log tem frequência suficiente:
- A resposta fica mais forte com acelerador alto. Copters não têm TPA no ArduPilot, então linearize melhor o empuxo: aumente
MOT_THST_EXPOem 0.05 (por exemplo, 0.65 → 0.7). Se não resolver, reduza P e D em 10% e execute AUTOTUNE novamente. - Propwash ao cortar o acelerador com os motores no mínimo. Aumente
MOT_SPIN_MINem 0.02, mantendo-o pelo menos 0.03 acima deMOT_SPIN_ARM. O log 4.7 usa 0.08 comMOT_SPIN_ARMem 0.04; a recomendação seria 0.08 → 0.1. Consulte o guia de propwash.
Há duas coisas que o bbdoctor não verifica. Compensação de tensão: no log 4.7, MOT_BAT_VOLT_MAX = 0 e MOTB.BatVolt fica em 1.00, então o recurso está desativado e o loop perde força conforme a bateria descarrega. Para 4S:
MOT_BAT_VOLT_MAX = 16.8
MOT_BAT_VOLT_MIN = 13.2
Isso corresponde a 4.2 e 3.3 V por célula; configure antes do AUTOTUNE, pois o ajuste altera o ganho efetivo. E PIDR.Dmod: se cair abaixo de 1 com frequência, o limitador de slew ATC_RAT_*_SMAX está amortecendo uma oscilação e os ganhos estão no limite. No log 4.7, ele fica em 1.00 (a amostragem de 10 Hz pode ocultar quedas muito curtas).
Saídas dos motores a 10 Hz: mostram carga, não ruído
Os logs padrão registram RCOU a 10 Hz; o bbdoctor informa: "Motor outputs are logged at 10 Hz — average loads are visible, but not motor noise". Ainda é possível ver:
- Centro de gravidade deslocado. As saídas médias são comparadas entre os lados: 12% ou mais é atenção; acima de 30%, crítico. Em outro log 4.7, os motores traseiros operaram a 62.1%, contra 55.2% nos dianteiros: 13% a mais, um alerta. No log com clipping, M1–M4 tiveram médias de 44.4 / 46.9 / 40.2 / 46.0%, cerca de 10% de diferença entre dianteiros e traseiros, abaixo do limite.
- Motor inclinado: os motores que giram para um lado carregam 12% a mais que o outro par.
Observe a ordem: em um ArduCopter Quad X, M1 fica dianteiro direito, M2 traseiro esquerdo, M3 dianteiro esquerdo e M4 traseiro direito, diferente do Betaflight.
Para encontrar um motor que vibra, é preciso RPM: use DShot bidirecional (SERVO_BLH_BDMASK, DShot em MOT_PWM_TYPE e SERVO_BLH_POLES correto) ou telemetria ESC com fio. O Tarot está configurado com 28 polos, mas usa PWM convencional, então não há RPM. Com RPM, o bbdoctor compara os motores e o notch pode usar o modo 3.
Failsafe e bateria
Depois de um crash, primeiro confira se o failsafe foi configurado; quando suspeita de um problema de link ou bateria, o bbdoctor aponta estes parâmetros. O log 4.7 (4S):
FS_THR_ENABLE = 1
FS_THR_VALUE = 950
BATT_LOW_VOLT = 14.4
BATT_CRT_VOLT = 14.0
BATT_FS_LOW_ACT = 2
BATT_FS_CRT_ACT = 1
FS_THR_ENABLE = 1significa RTL na perda de sinal.FS_THR_VALUEdeve ficar abaixo do acelerador mínimo do transmissor e acima do valor enviado pelo receptor durante o failsafe. Teste na bancada, sem hélices.- 14.4 e 14.0 V correspondem a 3.6 e 3.5 V por célula; as ações 2 (RTL) e 1 (pousar). O Tarot (6S, 30,000 mAh) usa 3.1 e 2.95 V por célula: adequado para Li-ion, baixo demais para LiPo.
- A tensão precisa permanecer baixa durante
BATT_LOW_TIMER(10 s por padrão), para que punch-outs não acionem o failsafe. Se isso acontecer em subidas longas, definaBATT_FS_VOLTSRCcomo 1 (com compensação de sag).
O bbdoctor informa a tensão inicial, a mínima sob carga e a resistência interna. No log 4.7: 4.11 V por célula no início, mínimo de 3.76 V sob carga (sustentado por 0.5 s), 3.91 V no fim, pico de 13 A, cerca de 1010 mAh e aproximadamente 10 mΩ por célula (estimativa, pois tensão e corrente são amostradas separadamente).
Os nomes dos parâmetros mudam entre versões
| O que é | Nome antigo | Nome novo |
|---|---|---|
| Aceleração máxima de roll/pitch/yaw | ATC_ACCEL_R_MAX etc., em cdeg/s² | ATC_ACC_R_MAX etc., em deg/s² (4.7) |
| Ângulo máximo de inclinação | ANGLE_MAX, em centigraus | ATC_ANGLE_MAX, em graus (4.7) |
| Taxa de rotação em ACRO | ACRO_RP_P, ganho: ×45 = deg/s (até 4.1) | ACRO_RP_RATE, em deg/s (4.2+) |
ANGLE_MAX = 3000 no log 4.5.5 e ATC_ANGLE_MAX = 30 no log 4.7 representam o mesmo valor: 30°. O firmware converte os valores durante a atualização; o risco é copiar manualmente números de um log antigo ou de uma publicação em fórum. Se você copiar ATC_ACCEL_R_MAX = 48000 do Tarot para ATC_ACC_R_MAX em vez de usar 480, estará pedindo cem vezes mais aceleração.
Verificação automática
Envie seu .bin para o bbdoctor, grátis. Ele executa as verificações acima (registro, VIBE, clipping, carga dos motores e bateria, além de espectro e PIDs em logs rápidos), informa o que está faltando e apresenta parâmetros no formato NOME = valor. O amostrador em lote, os dados FFT, a compensação de tensão e Dmod ficam por sua conta. Os limites foram ajustados para quads FPV; em aeronaves grandes, compare com logs anteriores da mesma estrutura. Veja um exemplo de relatório; para PX4, consulte o guia ULog.
Perguntas frequentes
Quais níveis de VIBE são aceitáveis no ArduPilot?
Segundo a documentação do ArduPilot, abaixo de 30 m/s² está tudo bem; de 30 a 60 pode prejudicar o controle de posição e altitude; acima de 60, quase sempre prejudica. Confira também Clip: o ideal é que o contador de clipping não aumente. Um aumento contínuo durante o voo é um problema sério, mesmo quando o VIBE parece normal.
Como registro o giroscópio bruto no ArduPilot?
Na versão 4.5 ou mais recente, defina INS_RAW_LOG_OPT = 9 (giroscópio primário, antes e depois do filtro) e ative o bit 19, IMU_RAW, em LOG_BITMASK; nas versões 4.3–4.4, basta o bit 19. Para analisar os PIDs, ative também o bit 0, ATTITUDE_FAST. Partindo do padrão 176126 da versão 4.5, o valor fica 700415; do padrão 180222 da versão 4.6 ou mais recente, fica 704511. Os logs ficam muito maiores, então use essa configuração em voos de teste.
Posso analisar um .tlog em vez de um .bin?
Não. Um .tlog de telemetria é registrado em baixa frequência e não tem os campos necessários. Use o log DataFlash .bin gravado na placa e salvo no cartão SD ou baixado pelo Mission Planner (DataFlash Logs → Download).
Por que o bbdoctor diz que não é possível avaliar os PIDs pelo meu log?
Porque o giroscópio foi registrado abaixo de 200 Hz. Um log padrão do ArduCopter registra IMU a 25 Hz e RATE a 10 Hz: suficiente para vibração e carga dos motores, mas não para a resposta do controlador de taxa. Ative os bits 0 e 19 em LOG_BITMASK em um voo de teste ou ajuste com AUTOTUNE.
Atualizado: