Анализ лога ArduPilot: вибрации, клиппинг, фильтры и PID
ArduCopter плохо держит высоту, уплывает в Loiter, ругается на EKF, после автотюна мелко дрожит. Очень часто корень всего — вибрации: оценка положения портится, и автопилот борется с тем, чего нет. Порядок разбора всегда один: правильный лог → вибрации и клиппинг → спектр и notch → НЧ-фильтры → PID. Перескочишь через шаг — AUTOTUNE подстроится под шум, а ты будешь крутить PID там, где надо было балансировать пропы. Ниже — пороги, которые использует bbdoctor, и цифры из реальных логов ArduCopter.
Какой лог нужен и как включить быструю запись
Нужен бортовой DataFlash-лог .bin (Mission Planner → DataFlash Logs → Download или папка APM/LOGS на SD-карте); в телеметрии .tlog слишком мало данных. Что попадёт в лог, решает битовая маска LOG_BITMASK. Для вибраций и PID важны пять битов:
| Бит | Имя | Вес | Зачем | В заводской маске |
|---|---|---|---|---|
| 0 | ATTITUDE_FAST | 1 | ATT и RATE с частотой цикла (400 Гц) — цель регулятора скорости для разбора PID | нет |
| 7 | IMU | 128 | гироскоп и акселерометр, VIBE; без него лог не разобрать | есть |
| 10 | RCOUT | 1024 | команды моторам; без них тоже никак | есть |
| 12 | PID | 4096 | составляющие P, I, D, FF в PIDR/PIDP/PIDY | с 4.6 |
| 19 | IMU_RAW | 524288 | сырой гироскоп (сообщения GYR) с частотой датчика | нет |
Заводская маска до 4.5 — 176126; в 4.6 в неё добавили бит PID, стало 180222. Во всех десяти логах ArduCopter из нашего набора (от 4.1 до 4.8-dev, от fmuv2 до Pixhawk 6X, плюс два SITL) IMU записан с частотой 25 Гц, а RATE, RCOU и VIBE — 10 Гц. Для VIBE и средних нагрузок моторов этого хватает, для спектра, фильтров и отклика PID — нет.
Считать маску в уме не нужно: в Mission Planner отметь в LOG_BITMASK галочки ATTITUDE_FAST и IMU_RAW. bbdoctor, если в логе нет сырого гироскопа, сам добавляет недостающие биты к твоей текущей маске. Для 176126:
LOG_BITMASK = 700415
INS_RAW_LOG_OPT = 9
Для 180222, как во всех наших логах 4.7, выйдет 704511. INS_RAW_LOG_OPT = 9 (основной гироскоп до и после фильтров) появился в 4.5; в логах 4.3.7 его нет, и bbdoctor там предлагает только LOG_BITMASK = 700415: в этих версиях сырой гироскоп включается одним битом 19.
Лог раздувается в десятки раз, а на медленных платах и картах появляются дыры (bbdoctor пишет «Разрывы в записи»); запись сырого IMU ArduPilot описывает для плат на H7, так что на F4 вроде fmuv2 из примера ниже жди разрывов. После тестовых полётов верни прежний LOG_BITMASK и INS_RAW_LOG_OPT = 0.
Тестовый полёт на 3–5 минут: висение, плавный подъём газа заметно выше висения и обратно, несколько коротких резких наклонов стиком по каждой оси на безопасной высоте. Флипы не нужны.
bbdoctor сразу отклоняет логи не-коптеров и логи без IMU или RCOU. Так отбился реальный лог большого квадрика: бит 7 в маске стоял, а сообщений IMU в файле не было — отдавай полный .bin, а не урезанный. Лог симулятора (параметры SIM_*) идёт без проверок железа. Про настройку записи для любой прошивки — в гайде по настройке лога.
VIBE и клиппинг: два разных сигнала
VIBE.VibeX, VibeY, VibeZ — стандартное отклонение показаний акселерометра в м/с², то есть средняя сила тряски. VIBE.Clip (в старых версиях Clip0–Clip2) — счётчик моментов, когда измерение упёрлось в предел диапазона датчика. Он копится с момента включения и между полётами не обнуляется. bbdoctor оценивает так:
- VIBE — 95-й процентиль по каждой оси за время в воздухе: ниже 30 м/с² — норма, 30–60 — предупреждение, от 60 — критично (пороги из документации ArduPilot);
- Clip — прирост счётчика от первого взлёта до последней посадки: больше 0 — предупреждение, больше 100 — критично. Удары при взведении и после последней посадки не считаются. Документация ArduPilot о том же: в идеале ноль, немного от жёстких посадок терпимо, ровный рост через весь лог — серьёзная проблема.
Почему важны оба: реальный лог ArduCopter 4.7.0 на fmuv2, 4S, семь полётов подряд, 414 с в воздухе.
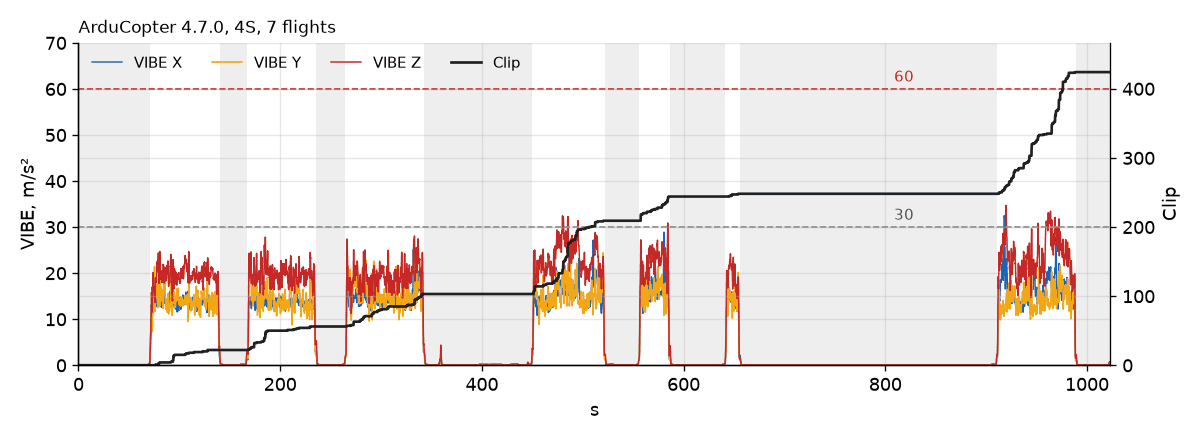
По VIBE аппарат проходит: 29 при пороге 30. А клиппинг — 424 раза, у bbdoctor это «критично», и по полётам видно, что это не случайность:
| Полёт | Время в воздухе | VIBE p95 X / Y / Z | Прирост Clip |
|---|---|---|---|
| 1 | 69 с | 16 / 19 / 24 | 22 |
| 2 | 69 с | 16 / 20 / 25 | 34 |
| 3 | 79 с | 20 / 23 / 26 | 47 |
| 4 | 73 с | 20 / 22 / 30 | 106 |
| 5 | 31 с | 22 / 22 / 28 | 35 |
| 6 | 15 с | 16 / 20 / 24 | 4 |
| 7 | 79 с | 22 / 20 / 32 | 176 |
- Клиппинг бывает при «нормальном» VIBE. VIBE — среднее, а клиппинг ловит пики. Короткие удары (болтающийся аккумулятор, провод по полётнику, убитый подшипник) почти не поднимают среднее, но насыщают датчик, и EKF получает мусор.
- Процентиль по всему логу прячет худший полёт: за семь полётов Z = 29, а в последнем — 32, уже предупреждение. Срабатываний в минуту — от 19 в первом полёте до 134 в последнем: что-то разбалтывается.
- Это не панчи. Медианный газ в моменты клиппинга — 23%, как и у всего полёта, режимы — с автовыравниванием. Искать надо механику, а не стиль пилотирования.
Октокоптер на CubeOrangePlus (4.5.7): счётчик за лог вырос на 64, но в полёте только на 19, и bbdoctor выдал предупреждение по 19. Здоровый Tarot X4 на 4.5.5 (рисунок ниже): X 3, Y 3, Z 7 м/с², Clip = 0.
| Что видно | Вероятная причина | Что делать |
|---|---|---|
| Все оси высокие, растут с газом | дисбаланс пропов или колоколов | балансировка, замена пропов, проверка вала и подшипников |
| Z заметно выше X и Y | гибкие лучи, крепление моторов, слишком жёсткая или мягкая развязка полётника | протянуть моторы и лучи, проверить проставки полётника |
| Одна ось вдвое выше другой | что-то болтается в этом направлении: мачта GPS, шасси, подвес | закрепить, проверить люфт рукой |
| VIBE в норме, Clip растёт в каждом полёте | удары: аккумулятор, провода, задевающий проп | стяжки, демпфирующая подложка под АКБ, провода подальше от полётника |
Пока VIBE и клиппинг не в норме, не трогай фильтры и PID. Как найти конкретный плохой мотор — в гайде про вибрации моторов. Сообщение «Vibration compensation ON» значит, что сработал вибрационный failsafe (FS_VIBE_ENABLE, включён по умолчанию) и удержание высоты уже перешло на более устойчивую к тряске оценку.
Спектр гироскопа и гармонический notch
С сырым гироскопом (сообщения GYR) bbdoctor строит спектр до и после фильтров и ищет пики, которые не двигаются с газом, — резонансы рамы. Он советует протянуть раму, а как временную меру — второй notch INS_HNTC2_* на фиксированной частоте, только если частота однозначна; если пик может быть зеркальным отражением, он перечисляет возможные частоты и просит короткий лог с сырым гироскопом. Для резонанса 140 Гц:
INS_HNTC2_ENABLE = 1
INS_HNTC2_MODE = 0
INS_HNTC2_FREQ = 140
INS_HNTC2_BW = 70
INS_HNTC2_ATT = 40
Второй источник спектра — батч-семплер (INS_LOG_BAT_MASK, INS_LOG_BAT_OPT, бит IMU_RAW при этом выключен): пакеты по 1024 отсчёта (ISBH/ISBD), лог почти не растёт. bbdoctor их пока не читает — смотри в веб-инструменте Filter Review от ArduPilot или в FFT Mission Planner. Вот что они показали на Tarot X4.
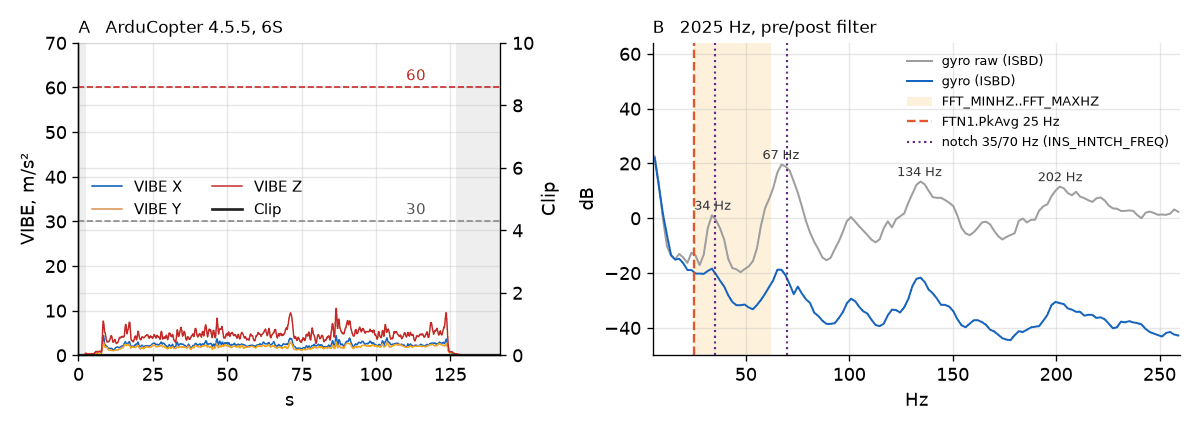
Notch здесь в режиме FFT (INS_HNTCH_MODE = 4). Самая сильная линия — 67 Гц, за ней 134 и 202. 34 Гц похоже на частоту вращения (около 2000 об/мин), а 67 — её вторая гармоника, у двухлопастного пропа это частота прохода лопастей. Но окно поиска FFT заканчивается на 62 Гц, и весь полёт FFT сообщал 25 Гц — ровно FFT_MINHZ (выученная FFT_FREQ_HOVER тоже 25,0). Моторную линию он так и не нашёл.
В режиме FFT notch не опускается ниже INS_HNTCH_FREQ, здесь 35 Гц, — там он и стоял, а INS_HNTCH_HMNCS = 3 добавил второй notch на 70 Гц. По счастливой случайности это как раз линии 34 и 67 Гц: по сравнению с одним НЧ-фильтром 20 Гц спектр после фильтров ниже примерно на 10 дБ на 34 Гц и на 17 дБ на 67 Гц, а на 134 и 202 Гц добавки нет. Notch работает, но как фиксированный.
И здесь важная мысль: не всё, что можно поправить, нужно править сразу. После фильтров линии 67, 134 и 202 Гц ниже на 35–43 дБ, VIBE 3/3/7, клиппинга нет. Но поставишь аккумулятор тяжелее или другие пропы — линии сместятся, а FFT за ними не пойдёт. Перед следующим AUTOTUNE я бы перевёл notch на газ:
INS_HNTCH_ENABLE = 1
INS_HNTCH_MODE = 1
INS_HNTCH_REF = 0.2
INS_HNTCH_FREQ = 67
INS_HNTCH_BW = 33
INS_HNTCH_HMNCS = 7
REF — газ висения (MOT_THST_HOVER = 0,20), FREQ — частота линии на висении, BW — половина частоты, HMNCS = 7 — гармоники 1–3: 67, 134 и 201 Гц. При заводском INS_HNTCH_FM_RAT = 1 notch не опускается ниже FREQ. Notch на 34 Гц я убираю сознательно: в гироскопе эта линия едва выше шума, а notch так низко, рядом с частотами, на которых работает регулятор большого коптера, съедает фазу. Хочешь оставить — FREQ 34, BW 17, HMNCS 43 (гармоники 1, 2, 4 и 6: 34, 67, 134, 202 Гц). Или оставь FFT и расширь окно FFT_MINHZ/FFT_MAXHZ, чтобы 67 Гц попала внутрь.
Как выбрать INS_HNTCH_MODE (0 — фиксированный, 1 — по газу, 2 — датчик RPM, 3 — ESC-телеметрия, 4 — FFT): есть телеметрия оборотов — режим 3. Нет телеметрии, но есть F7/H7 — FFT, только проверь по логу, что FTN1.PkAvg двигается с газом, а не стоит на FFT_MINHZ. Слабый полётник — по газу. В режимах ESC, RPM и FFT FREQ — нижняя граница, а REF = 1; REF = 0 намертво ставит notch на FREQ.
НЧ-фильтры: INS_GYRO_FILTER и ATC_RAT_*_FLTD
INS_GYRO_FILTER — НЧ-фильтр гироскопа, по умолчанию 20 Гц (столько и в логе 4.7, и у Tarot; в логе 4.3.7 — 40). ATC_RAT_RLL_FLTD и ATC_RAT_PIT_FLTD — фильтр D-составляющей (20 в логе 4.7, 10 у Tarot), FLTT — фильтр цели, FLTE — фильтр ошибки (по yaw обычно 2–2,5 Гц). Стартовые значения под размер пропов считает мастер Initial Tune Parameters в Mission Planner: чем меньше пропы, тем выше частота фильтра.
- Поднимать
INS_GYRO_FILTERимеет смысл, только когда notch уже снял моторные линии: меньше задержки, регулятор отвечает чётче. - Шаг — 10–20%, после каждого короткий полёт; дизарм, сними аккумулятор и потрогай моторы. Тёплые — нормально, горячие — верни назад.
- VIBE в норме, спектр после фильтров чистый, аппарат летает как надо — не трогай фильтры. У Tarot я бы их не менял.
Ловушка для анализа: лог 25 Гц показывает движение только до 12,5 Гц, всё быстрее заворачивается в ложную низкую частоту. Поэтому bbdoctor на таком логе фильтры и PID не проверяет и прямо об этом пишет. Подробнее — в гайде про фильтры.
PID: что видно из лога и когда нужен AUTOTUNE
Регулятор скорости — ATC_RAT_RLL_P, _I, _D, _FF, то же для PIT и YAW. bbdoctor сравнивает цель RATE.RDes (и PDes, YDes) с гироскопом: перелёт, отставание, качание после резкого движения. RDes — цель уже после сглаживания входа: ATC_INPUT_TC делает её мягче, но не меняет того, насколько точно гироскоп за ней идёт, так что это оценка самого контура скорости. Нужна запись от 200 Гц. Иначе bbdoctor не гадает, а пишет «PID по этому логу не оценить: гироскоп записан с частотой 25 Гц» и даёт команды из первого раздела.
Для ArduCopter обычно надёжнее встроенный AUTOTUNE, но только после вибраций и notch, иначе он подстроится под шум:
- VIBE ниже 30, Clip не растёт, notch настроен.
- AUTOTUNE на переключатель; оси — в
AUTOTUNE_AXES(1 — roll, 2 — pitch, 4 — yaw; 7 — все три), агрессивность —AUTOTUNE_AGGR(в обоих логах выше 0,075). - AltHold, Loiter или PosHold в спокойную погоду; на ось уходит несколько минут — нужен запас батареи.
- Чтобы сохранить результат, сажай и дизарми, не выключая переключатель.
Что ещё bbdoctor советует по ArduPilot, когда лог быстрый:
- Отклик сильнее на высоком газе. TPA у коптеров ArduPilot нет, поэтому совет — точнее линеаризовать тягу:
MOT_THST_EXPO+0,05 (например, 0,65 → 0,7). Не помогло — снизь P и D на 10% и повтори AUTOTUNE. - Пропвош на сбросе газа при моторах на минимуме. Подними
MOT_SPIN_MINна 0,02 и держи его хотя бы на 0,03 вышеMOT_SPIN_ARM. В логе 4.7 стоит 0,08 приMOT_SPIN_ARM0,04 — совет был бы 0,08 → 0,1. Про сам пропвош — в отдельном гайде.
Две вещи bbdoctor не проверяет. Компенсация напряжения: в логе 4.7 MOT_BAT_VOLT_MAX = 0, и MOTB.BatVolt весь полёт равен 1,00 — компенсация выключена, к концу пакета контур слабеет. Для 4S:
MOT_BAT_VOLT_MAX = 16.8
MOT_BAT_VOLT_MIN = 13.2
Это 4,2 и 3,3 В на банку; ставь до AUTOTUNE — она меняет эффективное усиление. И PIDR.Dmod: если он часто падает ниже 1, ограничитель ATC_RAT_*_SMAX гасит раскачку — усиления на грани. В логе 4.7 Dmod весь полёт ровно 1,00 (пишется 10 раз в секунду, так что очень короткие провалы могли проскочить).
Моторы при записи 10 Гц: нагрузки видно, шум — нет
RCOU в стандартном логе пишется с частотой 10 Гц, и bbdoctor так и пишет: «Команды моторам записаны с частотой 10 Гц — видны средние нагрузки, но не шум на моторах». Что из такого лога можно достать:
- Смещённый центр тяжести. Средние команды сравниваются по сторонам: разница от 12% — предупреждение, больше 30% — критично. В другом логе 4.7 задние моторы шли на 62,1% против 55,2% у передних — на 13% больше, предупреждение. В логе с клиппингом M1–M4 были 44,4 / 46,9 / 40,2 / 46,0%: перекос перед/зад около 10%, ниже порога.
- Перекошенный мотор: пара моторов одного направления вращения нагружена на 12% больше другой.
Не путай порядок моторов: в ArduCopter Quad X M1 — передний правый, M2 — задний левый, M3 — передний левый, M4 — задний правый. В Betaflight нумерация другая.
Вибрацию конкретного мотора по 10 Гц не найти, нужны обороты: bidirectional DShot (SERVO_BLH_BDMASK, DShot в MOT_PWM_TYPE, правильное SERVO_BLH_POLES) или ESC с телеметрией по проводу. У Tarot полюса выставлены (28), но моторы на обычном PWM, поэтому оборотов в логе нет. С оборотами bbdoctor сравнит моторы, а notch можно перевести в режим 3.
Failsafe и батарея
Если разбираешь падение, первым делом проверь, что failsafe вообще был настроен: bbdoctor при подозрении на потерю связи или батарею напоминает про эти параметры. В логе 4.7 (4S):
FS_THR_ENABLE = 1
FS_THR_VALUE = 950
BATT_LOW_VOLT = 14.4
BATT_CRT_VOLT = 14.0
BATT_FS_LOW_ACT = 2
BATT_FS_CRT_ACT = 1
FS_THR_ENABLE = 1— при потере сигнала RTL.FS_THR_VALUEдолжен быть ниже минимального газа твоего пульта и выше того, что приёмник выдаёт в failsafe. Проверь на земле без пропов.- 14,4 и 14,0 В — это 3,6 и 3,5 В на банку; действия 2 (RTL) и 1 (посадка). У Tarot (6S, 30 000 мА·ч) стоит 3,1 и 2,95 В на банку — нормально для Li-ion, для LiPo слишком низко.
- Failsafe срабатывает, только если напряжение держится ниже порога дольше
BATT_LOW_TIMER(по умолчанию 10 с), так что панчи его не включат. Если включают долгие подъёмы — переключиBATT_FS_VOLTSRCна 1 (напряжение с поправкой на просадку).
По батарее bbdoctor считает старт, минимум под нагрузкой и внутреннее сопротивление. В логе 4.7: старт 4,11 В на банку, минимум под нагрузкой 3,76 (держалось 0,5 с), в конце 3,91, пиковый ток 13 А, около 1010 мА·ч и около 10 мОм на банку (оценка: напряжение и ток меряются раздельно).
Имена параметров меняются между версиями
| Что | Старое имя | Новое имя |
|---|---|---|
| Макс. ускорение по roll/pitch/yaw | ATC_ACCEL_R_MAX и т. д., в cdeg/s² | ATC_ACC_R_MAX и т. д., в deg/s² (4.7) |
| Максимальный угол наклона | ANGLE_MAX, в сантиградусах | ATC_ANGLE_MAX, в градусах (4.7) |
| Скорость вращения в ACRO | ACRO_RP_P, коэффициент: ×45 = °/с (до 4.1) | ACRO_RP_RATE, в °/с (4.2+) |
ANGLE_MAX = 3000 в логе 4.5.5 и ATC_ANGLE_MAX = 30 в логе 4.7 — один и тот же наклон 30°. При обновлении прошивка пересчитывает значения сама; ловушка — переносить числа руками из старого лога или с форума. Впишешь 48000 из ATC_ACCEL_R_MAX у Tarot в ATC_ACC_R_MAX вместо 480 — попросишь ускорение в сто раз больше.
Как проверить автоматически
Загрузи .bin в bbdoctor — это бесплатно. Он делает проверки из этого гайда (запись, VIBE, клиппинг, нагрузки моторов, батарея, а на быстром логе — спектр и PID), говорит, каких данных не хватает, и выдаёт параметры в формате ИМЯ = значение. Батч-семплер, FFT, компенсацию напряжения и Dmod смотри сам. Пороги подбирались на FPV-квадриках, поэтому на больших аппаратах сравнивай с прошлыми логами того же аппарата. Посмотри пример отчёта, а для PX4 есть гайд про ULog.
Частые вопросы
Какие значения VIBE нормальные в ArduPilot?
По документации ArduPilot ниже 30 м/с² — норма, 30–60 — возможны проблемы с удержанием, выше 60 — почти всегда плохо держит высоту и позицию. Но смотри и на Clip: в идеале счётчик клиппинга не растёт вообще, а ровный рост через весь полёт — серьёзная проблема, даже если VIBE в норме.
Как включить запись сырого гироскопа в ArduPilot?
На 4.5 и новее: INS_RAW_LOG_OPT = 9 (основной гироскоп до и после фильтров) и бит 19 IMU_RAW в LOG_BITMASK; на 4.3–4.4 только бит 19. Для разбора PID добавь бит 0 ATTITUDE_FAST. С заводской маской 176126 (до 4.5) получится 700415, с 180222 (4.6 и новее) — 704511. Лог сильно растёт — включай на тестовые полёты.
Можно ли анализировать .tlog вместо .bin?
Нет. Телеметрия .tlog пишется с низкой частотой и без нужных полей. Нужен бортовой DataFlash-лог .bin с SD-карты или скачанный через Mission Planner (DataFlash Logs → Download).
Почему bbdoctor пишет, что PID по логу не оценить?
Потому что гироскоп в логе записан реже 200 Гц. В стандартном логе ArduCopter IMU пишется с частотой 25 Гц, а RATE — 10 Гц: этого хватает для вибраций и нагрузок, но не для отклика регулятора. Включи биты 0 и 19 в LOG_BITMASK на тестовый полёт или настрой PID через AUTOTUNE.
Обновлено: