Ajuste de PID no Betaflight a partir do Blackbox: corrija a causa, não o sintoma
Seu drone passa do ponto depois de um flip. A resposta no fórum é "reduza P" ou "aumente D". O problema: o mesmo overshoot pode ter três causas, e duas delas exigem correções opostas. Se o feedforward estiver causando isso, reduzir P piora o problema. Se faltar amortecimento no loop, reduzir FF não muda nada. O log mostra qual é o seu caso. Veja como o bbdoctor interpreta os dados, com validação em seis logs reais do Betaflight 3.1.5 ao 2026.6.
Ordem do trabalho: mecânica → ruído → PID
- Mecânica. Hélices boas, motores sem folga, frame firme e bateria que não se desloca. Nenhum PID corrige uma hélice empenada.
- Ruído e filtros. Filtro RPM (DShot bidirecional), filtragem sensata e motores frios depois do voo. Veja o guia de ruído e filtros.
- PID. Primeiro roll e pitch (P/D e feedforward), depois I, TPA e anti-gravity.
Por quê? D é a derivada do giroscópio, então amplifica o ruído de alta frequência e o envia direto aos motores. O bbdoctor não sugere aumentar D quando o ruído de alta frequência dos motores passa de 2.5% da faixa dos motores, quando o ruído do PID vem principalmente do termo D ou quando o ruído bruto do giroscópio acima de 80 Hz chega a 10 deg/s. No caso 4.2.5 abaixo, o loop precisava de mais D, mas o ruído bruto do giroscópio, de 35.8 deg/s, mudou a recomendação para P −10% (p_roll 42 → 38) e revisão da mecânica primeiro.
O log necessário
- ACRO. Faça 30–60 segundos de rolls e flips bruscos em cada eixo, levando o stick rapidamente de volta ao centro. Em ANGLE e HORIZON no Betaflight e INAV, o setpoint vem do loop de ângulo, não do stick; se mais da metade do voo estiver em auto nivelamento, a resposta não é calculada. ArduPilot e PX4 registram o alvo do controlador de taxa (
RATE.RDes,vehicle_rates_setpoint), então a resposta é válida em qualquer modo. - Taxa de registro. A resposta ao degrau funciona a partir de 200 Hz; 1 kHz é o mínimo prático. Abaixo de 500 Hz, o bbdoctor não consegue medir quanto D realmente sobe e limita o diagnóstico de oscilação a "info".
- Quantidade de movimentos. O voo é dividido em janelas de 1 segundo, a cada 1/8 s; são mantidas as janelas em que o stick pediu pelo menos 20 deg/s. Um diagnóstico por eixo exige 10 janelas utilizáveis (e pelo menos um quarto do total); um diagnóstico "critical" e a análise da causa exigem 50. As janelas se sobrepõem, então 65 janelas correspondem a cerca de 8 segundos de voo ativo.
- Registre o campo setpoint; veja os detalhes de configuração em configuração do blackbox.
Como ler a resposta ao degrau
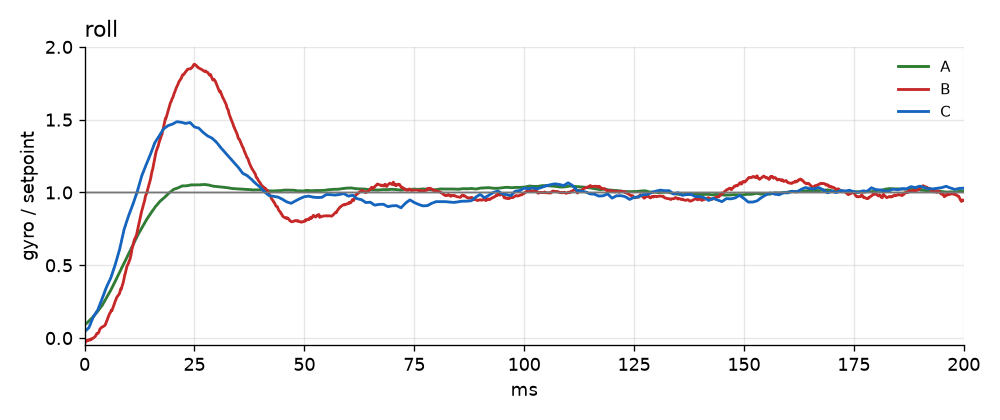
A resposta ao degrau mostra como o drone giraria se você movesse o stick instantaneamente para uma determinada taxa. 1.0 é a taxa solicitada. Uma boa curva sobe rápido, passa um pouco de 1.0 e se estabiliza logo em seguida.
Overshoot
Quanto o pico ultrapassa 1.0; até 15% é normal. O diagnóstico usa o intervalo de 90%, não um único número:
- warn quando o limite inferior passa de 15%, crit acima de 35% (com pelo menos 50 janelas);
- fine quando a estimativa é de até 15% e o limite superior, de até 25%;
- borderline quando a estimativa passa um pouco de 15%, com intervalo estreito: ainda não mude nada; compare com o próximo log;
- uncertain quando o intervalo tem mais de 15 pontos: na próxima vez, faça mais 5–6 movimentos nesse eixo.
Amortecimento ζ
O bbdoctor ajusta um modelo de segunda ordem à curva e calcula sua razão de amortecimento ζ, que indica quanto overshoot o loop P/D produz sozinho:
| ζ | Overshoot do loop | Aparência |
|---|---|---|
| 0.36 | ~30% | Queda profunda após o pico, várias oscilações |
| 0.5 | ~16% | Queda evidente, uma ou duas oscilações |
| 0.6 | ~9% | Pequeno ressalto, quase nenhuma queda |
| 0.7–0.9 | 5% ou menos | Um ressalto e depois uma linha reta — é isso que você quer |
O bbdoctor só aponta oscilação quando dois sinais coincidem: ζ de no máximo 0.5 e queda abaixo do alvo de pelo menos 4% (pelo menos 2% com 90% de confiança). O nível é warn com ζ de até 0.40 ou queda de 15% ou mais. Se o modelo se ajusta mal, ζ não aparece e só a queda determina o resultado, no máximo em nível info. Oscilação abaixo de 6 Hz em um drone de 5 polegadas aponta para o termo I ou uma aeronave pesada, não D.
Velocidade
- t50 é o tempo para chegar à metade da taxa solicitada: 7–12 ms nos logs responsivos deste guia.
- Atraso entre setpoint e rotação vai da mudança do setpoint até o pico da reação, passando pelo loop inteiro: PID, FF, filtros, motores e hélices. O normal é 4–12 ms com feedforward, até 15 ms sem ele. A partir de 20 ms, o eixo é considerado lento e o bbdoctor não recomenda reduzir P nele. O caminho do rádio se soma a isso (12 ms no caso GEPRC abaixo).
Como a curva é construída
Ninguém move o stick em degraus perfeitos, então a resposta é reconstruída de trás para frente (deconvolução): para cada janela de 1 segundo, qual reação a um degrau instantâneo transforma esta entrada do stick neste traçado do giroscópio? Há duas armadilhas:
- Altas frequências. Acima de cerca de 25 Hz, os movimentos do stick não têm energia, então a deconvolução calcula apenas ruído. O PID-Analyzer corta essa faixa com um corte acentuado perto de 25 Hz, mas o corte acentuado cria sua própria ondulação (efeito Gibbs): cerca de 10% de overshoot em uma resposta que não tem nenhum. O bbdoctor suprime tudo acima de 80 Hz e suaviza com uma gaussiana de 30 Hz, sem lóbulos negativos e sem inventar um ressalto.
- Viés do próprio método. O janelamento e a suavização ainda deixam um pequeno ressalto, então o mesmo cálculo é aplicado a uma resposta perfeita, com o setpoint atrasado pelo mesmo t50, e o overshoot resultante (1–5% nos nossos logs) é subtraído. Em dados sintéticos, um atraso puro resulta em 0%, e um sistema ζ 0.5 em 15%, diante dos 16% reais.
A curva é a mediana entre janelas; o intervalo vem de um bootstrap (200 reembaralhamentos aleatórios das janelas), daí "47% (90%: 44–53%)" no relatório. Portanto, 10% de "overshoot" em uma ferramenta com corte acentuado pode ser puro artefato.
Um overshoot, três causas
| Causa | O que o log mostra | O que fazer | O que evitar |
|---|---|---|---|
| Feedforward (no 3.x, peso do setpoint D) | FF faz 45% ou mais do trabalho em movimentos bruscos do stick, P quase não acrescenta nada e o giroscópio acompanha ou se adianta ao setpoint | Reduza f_roll/f_pitch em 15% (no 3.x, dterm_setpoint_weight). É um primeiro passo seguro: não aquece os motores | Não mexa em P nem D |
| Loop subamortecido | FF faz menos de 45%, o drone não se adianta ao stick, ζ abaixo de 0.5, queda depois do pico e oscilação | Aumente o D base em 15% (junto com seu limite) se os motores estiverem frios; se houver ruído, reduza P em 10% | Não reduza FF: isso não ajuda. Não reduza P se o eixo já for lento (20 ms ou mais) |
| Antecipação | O loop tem bom amortecimento (ζ ≥ 0.6, sem queda), mas o overshoot é mais que o dobro do esperado para esse loop; FF faz 35% ou mais do trabalho | Reduza FF. Se nada mudar, reverta: nesse caso, é o termo I que está empurrando | Não reduza P: com menos P, o loop puxa de volta com menos força e o overshoot aumenta |
Mais três padrões, verificados separadamente:
- o overshoot aumenta com acelerador alto: é TPA; veja TPA e anti-gravity;
- movimentos suaves têm mais overshoot do que os bruscos: D base baixo demais; o boost só funciona nos movimentos bruscos; veja D Max vs D Min;
- movimentos bruscos têm mais overshoot do que os suaves: boost de feedforward; veja feedforward e suavização de RC.
Cinco casos reais
A referência: 2% com ζ 0.73
O log plasmatree_good_tune (Betaflight 3.1.5) é a referência de bom ajuste entre os logs usados para calibrar os limites do bbdoctor. Roll 2% (90%: 1–3%), pitch 5%, sem overshoot em yaw. Roll ζ 0.73, sem queda, t50 9 ms, atraso entre setpoint e rotação 10 ms. Não copie P 19, I 12, D 18 para o 4.x: filtragem, D e feedforward funcionam de outra forma nessa versão.
Ajuste padrão 3.1.5: 87% pelo peso do setpoint
O log 18_stock_tune, 7.9 kHz. Roll 87% (79–93%), pitch 65%. O 3.x não registra o setpoint, então ele é reconstruído a partir dos sticks e das taxas. Nos movimentos mais bruscos, o giroscópio se adianta ao setpoint, algo que um loop sem impulso do stick não consegue fazer; o impulso vem de dterm_setpoint_weight = 190, substituto do feedforward no 3.x. A recomendação é 190 → 100, uma configuração para todos os eixos. Roll também oscila (ζ 0.36), mas aumentar D é apenas o próximo passo: d_roll 20 → 23 se a oscilação continuar.
Drone de 3.5 polegadas no 4.5.2: 47%, quase tudo FF
O log vx35_18-23. Roll 47% (44–53%), t50 7 ms. Feedforward faz 60% do trabalho, com erro de tracking quase zero nos movimentos mais bruscos. Com ζ 0.62, o loop sozinho teria cerca de 9% de overshoot; FF acrescenta o restante. Pitch: 27%, FF faz 59%. A recomendação altera apenas FF:
set f_roll = 102
set f_pitch = 106
set simplified_pids_mode = OFF
save
A linha do slider é necessária porque os PIDs deste log já não correspondem aos sliders e seriam substituídos ao salvar. Além disso, o boost de D só sobe até ×1.15 do valor configurado ×1.67, então o drone voa principalmente com d_min_roll = 30, não 50.
Betaflight 2026.6: 35% causado pelo próprio loop
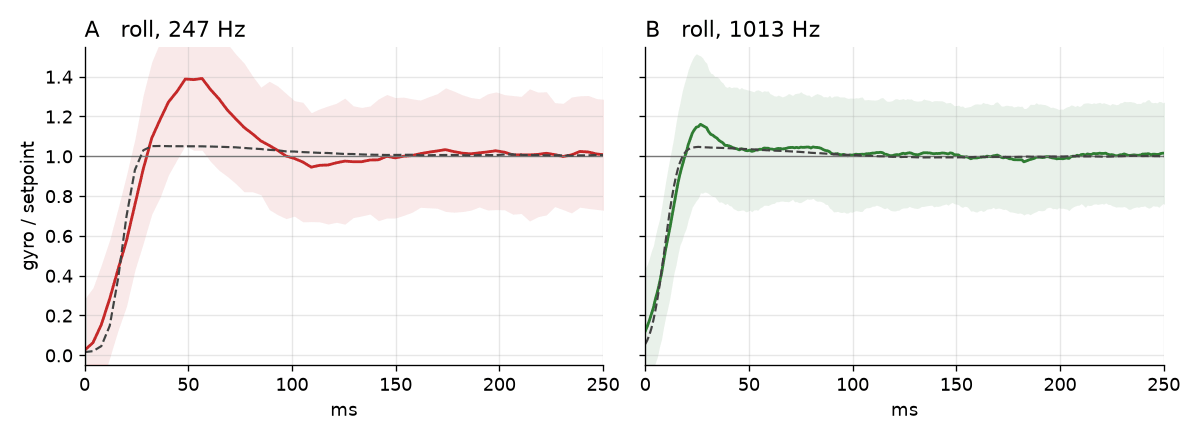
Log de um GEPRC F405 gravado a 247 Hz. Roll 35% (33–38%). FF faz apenas 29% do trabalho e o drone não se adianta ao stick, então não é feedforward. Depois do pico, a resposta cai 5% abaixo do alvo e oscila a ~9 Hz, ζ 0.49 (provavelmente 0.42–0.50). Pitch é parecido (ζ 0.50), então os dois eixos recebem uma correção: D base +15%.
set d_roll = 39
set d_max_roll = 46
set d_pitch = 53
set d_max_pitch = 63
set simplified_pids_mode = OFF
save
Reduzir P está fora de questão: roll já leva 24 ms e pitch 28 ms, além dos ~12 ms do link de rádio de 50 pacotes/s antes de o stick sequer chegar ao setpoint. A 247 Hz, o log não mostra ruído de D, então toque nos motores depois de um primeiro voo de 1–2 minutos.
Betaflight 4.2.5: 32% em movimentos suaves, 1% nos bruscos
O log v0002, 2 kHz. Roll 23%, causado pelo loop. Separando por tamanho do movimento do stick, movimentos suaves (até 101 deg/s) têm overshoot de 32%, os bruscos (a partir de 800 deg/s), 1%. D chega ao limite de ×1.52 nos movimentos bruscos (d_min_roll 23 → d_roll 35), enquanto os suaves usam o D base 23. A correção clássica seria aumentar o D base, mas este giroscópio tem muito ruído (veja a primeira seção), então a recomendação é P −10%.
P, I e D, um de cada vez
- P dá rigidez. D insuficiente para o P atual provoca overshoot e oscilação; P insuficiente deixa a resposta mole, aumenta o atraso e faz o drone segurar pior a trajetória no propwash. Reduza P para corrigir overshoot apenas quando a causa for o loop e o eixo não for lento.
- I mantém o drone contra forças constantes: centro de gravidade deslocado, vento, manobras longas. I demais em relação a P provoca uma oscilação lenta de 1.5–10 Hz em voo tranquilo. O bbdoctor procura um pico estreito no erro de tracking com o stick dentro de ±40 deg/s e verifica se o termo I provoca isso (coerência com o erro ≥ 0.5, I/P nessa frequência ≥ 1); então recomenda I −15%. Caso contrário, é folga (cinta da bateria, mastro do GPS) ou vento, e os ganhos ficam como estão. Se I ficar no limite por longos períodos (verificado no 2025.12+), algo continua puxando o drone: centro de gravidade, motor inclinado ou hélice. Bounce-back depois de flips muitas vezes também é I; veja bounce-back depois de flips.
- D fornece amortecimento e é o principal motivo de os motores esquentarem. O bbdoctor mede o D que realmente funciona em voo, não apenas o valor configurado. D base e boost: D Max vs D Min.
Quando roll e pitch respondem de forma diferente
No mesmo log VX3.5, o atraso de roll é 3.8 ms (90%: 2.9–5.0) e o de pitch é 9.5 ms (8.5–10.6). Os intervalos não se sobrepõem, então a diferença é real, e os ganhos explicam isso: P de pitch 42, P de roll 59. Quando o P do eixo mais lento é inferior a 85% do eixo mais rápido, o bbdoctor diz que isso, por si só, explica a diferença. Conclua primeiro os ajustes de overshoot; depois reduza P de roll em direção a ~50 em vez de aumentar pitch, que já tem overshoot. Sem diferença de P, uma causa comum é a distribuição de peso: uma bateria longe do centro aumenta a inércia de pitch.
Nomes de D por versão e a armadilha dos sliders
| Versão | D base | Limite do boost |
|---|---|---|
| 4.0–4.2 | d_min_roll | d_roll |
| 4.3–4.5 | d_min_roll ("Derivative") | d_roll ("D Max") |
| 4.6 / 2025.12+ | d_roll ("Derivative") | d_max_roll ("D Max") |
A mesma recomendação, "aumente d_roll", aumenta o D base no 2025.12, mas apenas o limite no 4.5, que o drone talvez raramente alcance. Exemplo para 4.5 (base 30, limite 50), +10% de amortecimento em roll:
set d_min_roll = 33
set d_roll = 55
set simplified_pids_mode = OFF
save
Sliders. Enquanto simplified_pids_mode estiver ON, o Configurator recalcula os PIDs a partir dos sliders ao salvar e apaga as mudanças manuais. Nunca execute simplified_tuning apply sobre um ajuste manual: isso reconstrói os PIDs usando os multiplicadores dos sliders aplicados aos padrões de fábrica.
INAV, ArduPilot, PX4
- INAV:
mc_p_roll,mc_i_roll,mc_d_roll,mc_cd_roll(CD é feedforward), e o mesmo para pitch e yaw. TPA étpa_rateetpa_breakpoint. Saiba mais em análise de blackbox do INAV. - ArduPilot:
ATC_RAT_RLL_P/_I/_D/_FF, e o mesmo para PIT e YAW. No ArduCopter, comece com o AUTOTUNE integrado e use o log para conferir o resultado. Você precisa de registro rápido (o bit ATTITUDE_FAST emLOG_BITMASK). Saiba mais em análise de logs do ArduPilot. - PX4:
MC_ROLLRATE_P/_I/_D/_FF.MC_ROLLRATE_Kmultiplica P, I e D juntos, então leve isso em conta. Para autotune:MC_AT_EN = 1, depois inicie pelo QGroundControl (PID Tuning). Registre com o bit High rate emSDLOG_PROFILE. Veja análise de ULog do PX4.
Segurança
- Retire as hélices sempre que estiver na CLI com a bateria conectada.
- Uma mudança por voo, 10–15% por etapa, senão você não saberá o que funcionou.
- Faça o primeiro voo após uma mudança curto e baixo, com o dedo no disarm.
- Depois de um minuto no ar, toque nos motores. Se estiverem claramente mais quentes, reverta.
- Não tente zerar tudo: 5–12% de overshoot com linha reta depois do pico é um bom ajuste, não um problema.
- Tremedeira nos cortes de acelerador é outra questão: veja propwash.
Confira seu próprio log
Envie seu log para o bbdoctor, grátis. O relatório mostra o overshoot por eixo e seu intervalo, ζ, a queda, a participação do FF no trabalho, o atraso e a diferença entre eixos, além de comandos CLI gerados a partir dos seus valores atuais com os nomes corretos para sua versão. Veja um relatório de exemplo e confira suas configurações sem voar usando um diff all na página de verificação da configuração.
Perguntas frequentes
Como diferencio overshoot de feedforward de overshoot de P?
Veja quem faz o trabalho durante movimentos bruscos do stick. Se o feedforward responde por 45% ou mais e, nos movimentos mais bruscos, o giroscópio acompanha ou se adianta ao setpoint, o overshoot vem do FF: reduza f_roll e f_pitch em 15% e deixe P e D como estão. Se o FF faz menos de 45% e a resposta cai abaixo do alvo depois do pico e oscila (ζ abaixo de 0.5), o problema está no loop P/D.
Qual D devo alterar no Betaflight 4.5 e no 2025.12?
O D base usado na maior parte do voo. No 4.3–4.5, é d_min_roll (a coluna Derivative), e d_roll é apenas o limite do boost (D Max). A partir do 4.6/2025.12, os nomes correspondem às colunas: d_roll base, d_max_roll limite. Altere os dois na mesma proporção, como o slider faz.
Quanto devo alterar os PIDs de cada vez?
Um parâmetro por voo, 10–15% por etapa. Depois do primeiro minuto no ar, toque nos motores: se estiverem claramente mais quentes do que antes da mudança, reverta. Uma etapa de 10–15% aparece no log acima da variação de medição de alguns por cento e é pequena o suficiente para não passar do ponto ideal.
O que significa ζ (amortecimento) no relatório?
É a rapidez com que a oscilação depois do pico desaparece. Com ζ 0.5, o próprio loop provoca cerca de 16% de overshoot e oscila visivelmente; com 0.7, cerca de 5%, quase sem oscilação. Um bom ajuste fica entre 0.6–0.9. Abaixo de 0.5, com uma queda depois do pico, falta amortecimento (D) para o P atual.
Atualizado: