Vibración del dron: encuentra en el log el motor o la hélice defectuosos
Después de un crash, el dron zumba al dar gas, el video tiene jello y un motor termina más caliente que los demás. Quitar las hélices una por una e intercambiar motores lleva tiempo y no es fiable cuando el problema aparece y desaparece. Si registras los campos adecuados, el log señala directamente el motor y permite distinguir la vibración real de otros síntomas parecidos: centro de gravedad descentrado, motor inclinado, errores de telemetría.
A continuación: cómo funciona en bbdoctor, sus umbrales y lo que mostraron logs reales.
Qué vibra: el motor, la hélice o el frame
| Qué muestra el log | Causa probable | Qué hacer |
|---|---|---|
| Un motor tiene un componente mucho más fuerte en su frecuencia de giro (1×) que los demás | Desequilibrio: hélice doblada o mal asentada, residuos bajo el buje, campana o eje doblados | Pon una hélice nueva y luego revisa la campana y el eje |
| Un motor tiene elevados los componentes 2× o 3× | Pala dañada, palas con distinto paso o alineación | Cambia la hélice |
| Un motor gira más lento que los demás con el mismo gas | Rodamientos desgastados, campana rozando, bobinado quemado, hélice de mayor paso | Hazlo girar con la mano e intercámbialo con uno vecino |
| Un motor gira más rápido que los demás con el mismo gas | La hélice ofrece menos carga: pala astillada o recortada, tamaño incorrecto, se desliza en el eje | Revisa y cambia la hélice |
| Un pico en una frecuencia, sin importar el gas | Resonancia del frame, la stack, la cámara o la antena | Aprieta los tornillos y fija las piezas; un notch solo es un parche provisional |
| Los motores que giran en una dirección siempre trabajan más | Motor inclinado, brazo torcido, paso de hélice distinto en las diagonales | Revisa el frame sobre una mesa plana, endereza los motores y usa hélices iguales |
| Un par (delantero o trasero) siempre soporta más carga; el término I de pitch nunca vuelve a cero | Centro de gravedad descentrado | Mueve la batería en vez de cambiar los motores |
Las dos últimas filas no son vibración, pero suelen explicar por qué un motor se calienta.
Por qué el espectro no identifica el motor
La velocidad de los motores cambia constantemente, así que durante un vuelo sus picos se difuminan en una sola banda; además, los motores con la misma carga difieren como mucho unos pocos hercios. Incluso cuando los pares giran a velocidades distintas (en el VX3.5 de abajo, el centro de gravedad retrasado mantenía los motores traseros a 240–280 Hz y los delanteros a 190–215), el espectro puede señalar un par, pero no un motor.
También está la frecuencia de registro. En ese VX3.5 de 3.5 pulgadas, la velocidad máxima de los motores a lo largo de varios vuelos fue de 583–644 Hz (aproximadamente 35,000–39,000 RPM), mientras que el log registraba a 1 kHz, así que solo se ve contenido de hasta 500 Hz. Todo lo que supera ese límite se repliega: 600 Hz aparece como 400 Hz y 644 Hz como 356 Hz. El pico está ahí, pero su frecuencia ya no indica de dónde viene.
Qué necesita el log
Dos cosas: el giroscopio sin filtrar y las RPM de cada motor.
- Betaflight 4.5 y posteriores, incluido 2025.12. DShot300 o DShot600 con DShot bidireccional, número correcto de polos y ESC con Bluejay, AM32 o BLHeli_32. La versión 4.5 registra ambos campos de forma predeterminada. Registra a 2 kHz en vez de 1 kHz: usa un divisor de 1/2 con un loop PID de 4 kHz y de 1/4 con 8 kHz.
- Betaflight 4.0–4.4. El giroscopio sin filtrar solo llega al log mediante
debug_mode = GYRO_SCALED, y las RPM de los motores no se registran: ambos campos llegaron en la versión 4.5. El DShot bidireccional (4.1 en adelante) alimenta el filtro RPM, pero el análisis por motor requiere la versión 4.5. - ArduPilot. RPM desde la telemetría ESC (DShot bidireccional mediante
SERVO_BLH_BDMASKo telemetría serial), giroscopio sin filtrar desde el bit IMU_RAW deLOG_BITMASKy tambiénINS_RAW_LOG_OPTen la versión 4.5 o posterior. Consulta el análisis de logs de ArduPilot. - PX4. RPM desde
esc_status, giroscopio sin filtrar mediante unSDLOG_PROFILEcon High rate y Raw FIFO gyro. Consulta el análisis de ULog de PX4.
Para Betaflight 4.5 o posterior (14 polos sirve para la mayoría de los motores a partir de 18xx; si tienes dudas, cuenta los imanes de la campana):
set dshot_bidir = ON
set motor_poles = 14
set blackbox_disable_rpm = OFF
set blackbox_disable_gyrounfilt = OFF
set blackbox_sample_rate = 1/2
save
El divisor 1/2 presupone un loop PID de 4 kHz; con 8 kHz, usa 1/4, o registrarás a 4 kHz y llenarás la memoria flash el doble de rápido. Para el vuelo de prueba, haz uno o dos minutos de estacionario, barridos suaves de gas y algo de vuelo hacia delante. El freestyle con crashes es peor: los impactos añaden su propio ruido y las velocidades de los motores se cruzan constantemente. Encontrarás más información en la guía de configuración de blackbox.
Cómo funciona el seguimiento de órdenes por motor
Este método viene del diagnóstico de maquinaria rotativa:
- Fase del motor. Las eRPM indican la frecuencia de giro de cada motor en cada muestra; al acumularlas se obtiene el ángulo del rotor, es decir, la fase.
- Bloques. El giroscopio sin filtrar de roll y pitch, una vez eliminado el movimiento por debajo de 30 Hz, se divide en bloques de 0.25 s: una resolución de frecuencia de 4 Hz.
- Demodulación. La fase de un motor se usa para «desenrollar» cada bloque. Todo lo que gira sincronizado con ese motor se acumula; los demás motores y el ruido se promedian. Así se obtienen 1× (una vez por revolución: desequilibrio), 2× y 3×.
- Nivel de ruido. El mismo cálculo, 12 y 16 Hz a cada lado del armónico, da el ruido de fondo, que se resta en términos de potencia. El informe muestra la vibración «con el ruido descontado».
- Exclusiones. Se omite un bloque si algún motor está por debajo de 20 Hz, y un armónico si está por debajo de 40 Hz, a menos de 15 Hz de la mitad de la frecuencia de registro o a menos de 10 Hz de cualquier otro armónico, ya sea de otro motor o uno replegado del mismo. Cuando se cruzan, no se pueden distinguir.
- Resultado. Se calcula la mediana de todos los bloques, que reduce el efecto de los valores atípicos. Se necesitan al menos 8 bloques (dos segundos de vuelo útil).
Como la fase se obtiene de la frecuencia de giro real, el aliasing no importa: un motor a 640 Hz en un log de 1 kHz se analiza igual que uno a 300 Hz. Las exclusiones reducen los datos: en un vuelo de 193 segundos del VX3.5, el motor delantero izquierdo conservó 387 de unos 770 bloques.
| Condición | Umbral | Motivo |
|---|---|---|
| Armónico del motor por encima de su propio ruido | al menos ×2.5 | No señales un motor por un nivel enterrado en el ruido de fondo |
| Referencia | Mediana de los otros motores cuyo armónico está al menos ×1.5 por encima del ruido; 0.1 deg/s si no hay ninguno | Se excluye el propio motor y los motores cuyo armónico se pierde en el ruido no reducen la referencia |
| 1× por encima de la referencia | aviso a 1.8×, crítico a 3× | Como referencia, la diferencia entre motores sin alertas llegó a 1.5–1.7× en nuestros logs |
| 2× o 3× por encima de la referencia | aviso a 2.2× | Estos armónicos son más débiles y varían más entre motores |
| Datos mínimos | 8 bloques de 0.25 s, con datos de al menos tres motores | Dos bloques o un solo motor vecino no demuestran nada |
Qué mostraron logs reales
El mismo motor en tres vuelos
Un VX3.5 de 3.5 pulgadas con Betaflight 4.5.2, 4S y registro a 1 kHz; tres vuelos de dos a tres minutos. En los tres, el informe marcó M4, delantero izquierdo:
- vuelo uno: 2.6 deg/s frente a ~1.3 en los demás, 2.0×, ×6.0 por encima del ruido, 243 bloques;
- vuelo dos: 2.9 frente a ~1.4, 2.0×, ×6.1, 387 bloques;
- vuelo tres: 2.5 frente a ~1.2, 2.2×, ×4.9, 229 bloques.
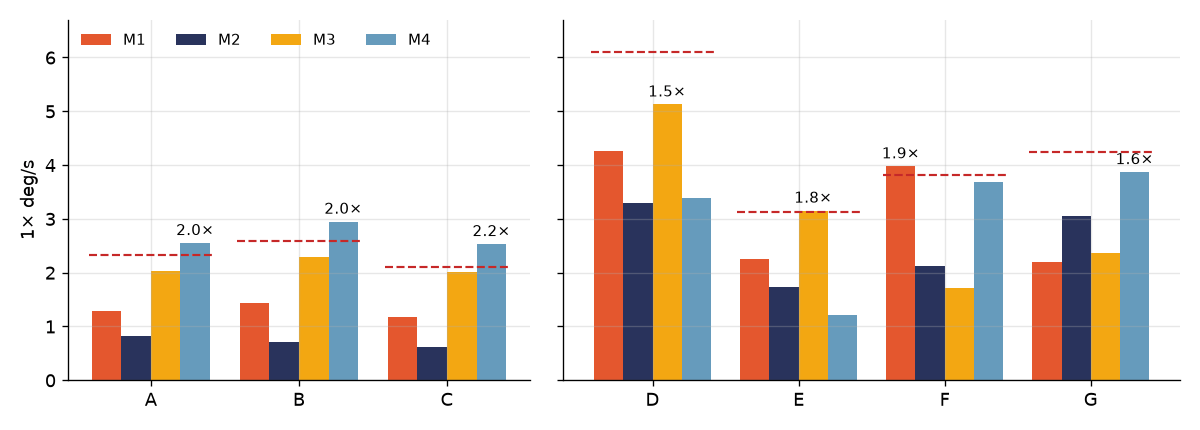
Es la señal de un problema de hardware: el azar no elige el mismo motor tres veces. En un cuarto vuelo, M4 volvió a ser el más ruidoso, con 1.75×, justo por debajo del umbral, así que el informe no dio la alerta. El umbral descarta los casos dudosos; tú decides a partir de varios logs.
M3 (trasero izquierdo) también marca valores altos, de 1.6–1.7×, pero nunca supera el umbral: merece una revisión, nada más. Además, M4 es el motor con menos carga de este dron (en el vuelo dos, el par delantero promedió 21% de gas y el trasero 33%), pero es el que más vibra. Así que no es la carga: hay un desequilibrio en la hélice, la campana o el eje.
Un dron 6S donde el responsable cambia
Otra configuración, con Betaflight 4.5.1, 6S y registro a cerca de 1 kHz; cuatro vuelos en dos semanas. En un vuelo se marcó M3 (trasero izquierdo): 3.2 frente a ~1.7 deg/s, 1.8×, ×12.4 por encima del ruido, 619 bloques. En otro, M1 (trasero derecho): 4.0 frente a ~2.1, 1.9×, ×13.3, 713 bloques. En los otros dos, M3 y M4 fueron los más ruidosos, con 1.5× y 1.6×, por debajo del umbral.
La señal es más fuerte, pero el responsable cambia entre vuelos. Eso suele apuntar a las hélices, que se cambian, rozan el pasto y se astillan. Si el hallazgo va cambiando, empieza por un juego de hélices nuevas, no por los motores.
Estos logs también muestran por qué importa el límite de ruido. Algunos motores tenían una alarmante relación 2× de 4.8–5.3, pero el armónico 2× de ningún otro motor superaba el ruido por ×1.5, así que la relación se calculó frente al nivel mínimo de 0.1 deg/s. El armónico era de unos 0.5 deg/s, es decir, ×1.6–1.9 por encima del ruido, por debajo del límite ×2.5; el informe hizo bien en ignorarlo.
Cómo interpretar «cuanto más parejos, mejor»
El informe muestra la vibración 1× de cada motor. En el segundo vuelo del VX3.5: M1: 1.4, M2: 0.7, M3: 2.3, M4: 2.9.
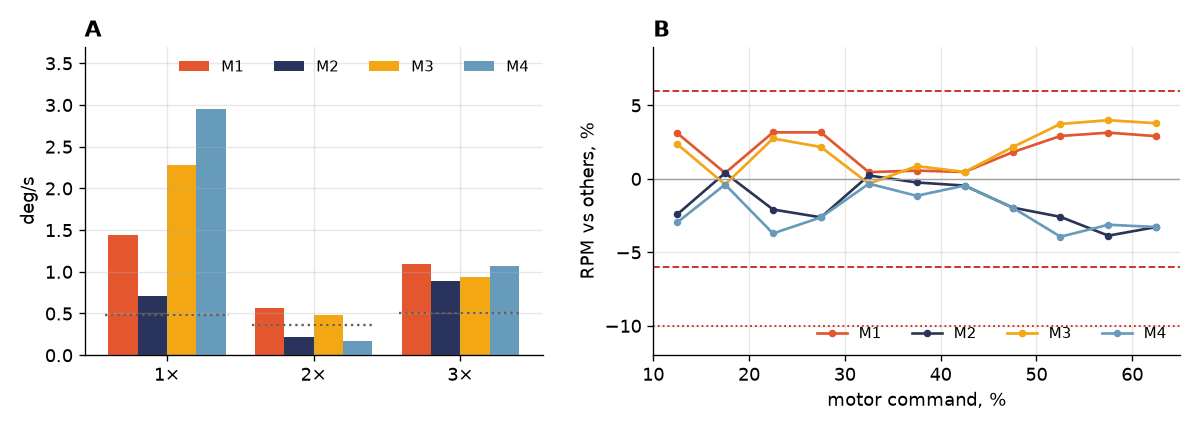
Los valores absolutos dependen del frame, la rigidez de los brazos y el montaje de la controladora, así que no compares «2.9 deg/s» entre drones; compara los motores de un mismo dron y sus logs anteriores. Si la diferencia se reduce tras cambiar una hélice, el problema está resuelto, aunque no haya saltado ninguna alerta.
Cuando hay pocos datos
En un log de PX4 1.12 a 200 Hz de una aeronave 6S grande, los motores giraban a 41–53 Hz: los armónicos caían por debajo de 40 Hz, alcanzaban el límite de 85 Hz o se cruzaban constantemente. Solo se pudo calcular 1× en dos motores. Para 2×, el informe indicó «motor 2: armónico 2× elevado, 52.9× más fuerte (5.3 frente a ~0.0 deg/s)», pero los otros motores no tenían un nivel de ruido medible, así que ninguno entró en la referencia y la relación se calculó con 0.1 deg/s, aunque el 2× propio del motor 1 era mayor, 8.6 deg/s. Revisa las hélices, pero no lo tomes como un veredicto: considera los deg/s absolutos, la cantidad de bloques y la frecuencia de registro, no solo la relación.
RPM con el mismo gas
La segunda comprobación, independiente, detecta fricción y carga. Los motores en buen estado y con hélices iguales giran a la misma velocidad con el mismo gas. El análisis agrupa el vuelo por gas del motor (10–90% en pasos de 5%, con al menos 0.3 s de datos por motor en cada grupo) y compara la mediana de RPM de cada motor con el promedio de los otros motores, para que un motor débil no haga parecer rápidos a los demás. El resultado promedia los grupos.
Las RPM también se retrasan unos 20 ms respecto al gas por la inercia del rotor. Si no se tiene en cuenta, los motores que trabajan más (por ejemplo, el par trasero con el centro de gravedad retrasado) parecen un 2–3% «más lentos» sin que tengan ningún problema, así que primero se aplica el mismo retraso al gas.
| Desviación frente a los demás | Nivel | Qué revisar |
|---|---|---|
| −6% o menos | aviso | Rodamientos (haz girar el motor con la mano y comprueba si raspa), campana rozando, bobinados recalentados, paso de hélice |
| −10% o menos | crítico | Lo mismo; no vueles hasta revisarlo: reduce el margen de empuje y se recalienta |
| +6% o más | aviso | La hélice: pala astillada o recortada, paso o tamaño incorrectos, se desliza en el eje |
Normal: en el VX3.5 se midió +2.0%, −1.7%, +2.0%, −2.2%, con grupos individuales de hasta ±4% (panel B, arriba); el par trasero aparece un poco «más rápido» casi siempre, probablemente no por los motores: el centro de gravedad retrasado los mantiene con mucho gas durante tramos largos, mientras que el par delantero solo alcanza ese nivel por momentos. Los valores totales del dron 6S se mantuvieron dentro de ±0.6%. El umbral del 6% queda bien por encima de esta variación.
Interpreta ambas comprobaciones juntas. 1× fuerte con RPM normales: desequilibrio (M4 del VX3.5). RPM bajas sin un pico 1×: fricción o bobinado quemado. Ambas señales en un mismo motor: suele ser daño por crash, eje doblado o campana rozando.
Confírmalo en el banco
- Hélice nueva. Pon una hélice nueva del mismo lote en el motor sospechoso y vuela. Si desaparece el pico, era la hélice. Comprueba que el buje asiente plano: arena o una arandela torcida debajo de la hélice causan el mismo desequilibrio.
- Gira el motor con la mano. Desconecta la batería y quita la hélice (el motor puede seguir caliente después de un vuelo); haz girar la campana. Si raspa, gira a trompicones, el eje tiene juego vertical o hay marcas de roce en el estator, necesita rodamientos nuevos o un motor nuevo. Mira la campana de lado para detectar bamboleo; los impactos la doblan.
- Intercambia. Intercambia el motor con uno vecino. Si el problema se mueve, es el motor. Si se queda, revisa el ESC, las soldaduras o el brazo.
- Geometría. Sobre una mesa plana, comprueba que todos los motores estén verticales y que ningún brazo esté torcido.
- Log de control. Haz el mismo vuelo sencillo y compara la línea 1×.
Pruebas de giro en la pestaña Motors: solo sin hélices. Algunos fallos no aparecen sin carga, así que la última palabra la tiene el log.
Numeración: Betaflight e INAV, Quad X: M1 trasero derecho, M2 delantero derecho, M3 trasero izquierdo, M4 delantero izquierdo. ArduPilot y PX4: 1 delantero derecho, 2 trasero izquierdo, 3 delantero izquierdo, 4 trasero derecho. bbdoctor usa la numeración del firmware del log y, cuando conoce la disposición del frame, añade la posición: «Motor 4 (delantero izquierdo)».
Falsos indicios: cuando los motores están bien
- Centro de gravedad descentrado. En el mismo VX3.5, el par trasero soportaba entre 42 y 54% más carga que el delantero en todos los vuelos, y el término I de pitch se mantenía entre 42 y 55 para compensarlo (mucho vuelo rápido hacia delante puede parecerse). El aviso empieza con una diferencia del 12% entre lados; por encima del 30% es crítico. Mueve la batería hasta que el dron quede nivelado al apoyarlo en los dedos bajo el centro del frame.
- Una diagonal lucha contra el yaw. Si el promedio de los motores que giran en una dirección supera en 12% o más al de los demás, el mixer está corrigiendo el yaw constantemente. Un dron 2S pequeño (CS110) mostró un 15%; un whoop 1S con INAV, un 46%. Las causas son mecánicas (motor inclinado, brazo torcido, distinto paso de hélice), así que cambiar los motores no lo arreglará.
- Errores de telemetría eRPM. En otro dron 6S (Betaflight 4.5.1), M3 y M4 tenían 1.3 y 1.6 saltos de RPM por segundo; los otros dos, menos de 0.1. El umbral es más de un salto por segundo o más del 1% de ceros mientras el motor gira. Entonces el filtro RPM coloca los notches en el sitio equivocado. Revisa la soldadura del cable de señal ESC, las interferencias de los cables de alimentación y el firmware del ESC.
- Resonancia del frame. Un pico que mantiene la misma frecuencia con cualquier nivel de gas se debe a la mecánica del frame o la stack. En un log de alrededor de 1 kHz, su frecuencia real es ambigua: en el dron 6S (log a 1013 Hz), un pico de «186 Hz» también podría ser de 827 o 1199 Hz. Aprende a identificarlo en el mapa de calor: cómo leer un log de blackbox.
- Ruido de la tune. Un filtrado débil o una D alta calientan los motores sin que haya un fallo mecánico; esto, el filtro RPM y la configuración de notch se explican en motores calientes y ajuste de filtros.
Jello en el video
El jello es un artefacto de obturador rolling shutter: el sensor lee la imagen línea por línea y, si la cámara vibra durante la lectura, las líneas se desplazan. Por eso el jello muestra directamente la vibración que llega a la cámara: desequilibrio de la hélice o la campana, soporte flojo o un bracket resonante.
Empieza por el log: si un motor destaca en 1×, cambia su hélice e inspecciona el motor; luego pon hélices nuevas en todos los motores. Si la vibración por motor es uniforme y el jello continúa, el problema está en el montaje: aprieta los tornillos, asegúrate de que la cámara no toque el frame y añade amortiguadores o un soporte de TPU. La estabilización en posproducción no suele eliminar el jello fino de alta frecuencia.
El log no tiene RPM
INAV y EmuFlight normalmente no registran las RPM de cada motor; Betaflight tampoco lo hacía antes de la versión 4.5, y ArduPilot o PX4 no tienen esa fuente sin telemetría ESC. En ese caso, el análisis por motor no está disponible y el informe lo indica. Aún puedes usar lo siguiente:
- Mapa de calor del ruido según el gas. Las líneas que suben con el gas vienen de los motores y las hélices; una línea de frecuencia fija apunta al frame. Esto permite distinguir entre hélices y frame, aunque no identifica el motor.
- Carga de los motores. El desequilibrio entre pares y la diagonal de yaw se calculan a partir de los comandos a los motores y no requieren RPM.
- VIBE de ArduPilot. Menos de 30 m/s² es normal; más de 60 casi siempre perjudica el mantenimiento de altitud y posición. También hay un contador de saturación del acelerómetro.
Entonces toca volver al método de siempre: primero hélices nuevas y luego intercambiar motores. Si tus ESC admiten DShot bidireccional, activarlo en Betaflight 4.5 te ahorra un día de intercambios.
Compruébalo automáticamente
Sube tu log a bbdoctor, gratis y en línea. Ejecuta todas las comprobaciones de esta guía. Si faltan campos, el informe indica cuáles debes activar y muestra los comandos CLI. Consulta el informe de ejemplo y revisa tu configuración antes de volar con la comprobación de configuración.
Preguntas frecuentes
¿Cómo sé qué motor está causando la vibración?
Necesitas un log con el giroscopio sin filtrar y las RPM de cada motor (DShot bidireccional o telemetría ESC). Así se puede separar la vibración por motor: el responsable muestra un componente mucho más fuerte en su propia frecuencia de giro (1×). bbdoctor marca un motor cuando ese componente es 1.8× más fuerte que en los demás y está claramente por encima del ruido. Sin RPM en el log, tendrás que volver a intercambiar hélices y motores.
¿Es la hélice o el motor?
Pon una hélice nueva en el motor sospechoso y vuelve a volar. Si desaparece el pico, era la hélice. Si sigue ahí, intercambia el motor con uno vecino: si el problema se mueve con el motor, el fallo está en el motor (campana, eje, rodamientos); si permanece en el mismo brazo, revisa el ESC, las soldaduras o el brazo. Si el motor sigue destacando en varios vuelos, incluso con una hélice nueva, revisa la campana, el eje y los rodamientos.
¿Por qué un motor está más caliente que los demás?
Compara sus RPM con el mismo gas: si gira al menos un 6% más lento que los demás, algo lo frena: rodamientos, campana rozando, bobinado quemado o una hélice de mayor paso. Si sus RPM son normales, lo habitual es que el centro de gravedad esté descentrado: un par de motores trabaja más todo el tiempo y se calienta.
¿Se puede encontrar el motor defectuoso sin DShot bidireccional?
El análisis por motor, no: sin RPM no hay forma de vincular la vibración con un motor concreto. El log aún muestra el nivel general de ruido, las resonancias del frame, el desequilibrio de carga entre pares de motores y una diagonal que lucha contra el yaw. En ese caso, encontrarás el motor exacto intercambiando hélices y motores.
Actualizado: