Propwash: encuentra la causa real en tu log
El propwash es la oscilación que aparece cuando el quad cae a través de su propio aire turbulento. Las hélices muerden el aire que ya han removido y el empuje de cada motor varía. No puedes eliminar las leyes de la física, pero el propwash intenso suele deberse a una de tres causas, cada una con su propia solución: los motores caen al ralentí, hay retraso en los filtros o falta amortiguación. Subir D a ciegas es la forma más común de recalentar los motores sin solucionar nada. Todas las cifras que aparecen a continuación provienen de logs reales del conjunto de pruebas de bbdoctor.
Qué es el propwash y cuándo es peor
El quad siempre empuja aire hacia abajo. Al avanzar o subir, las hélices encuentran aire limpio; si cortas el gas, el quad cae en su propia estela, donde cada hélice atraviesa alternativamente vórtices ascendentes y descendentes. El propwash es peor después de un corte, en split-S y otros giros por encima del quad, en picados que recuperas cerca del suelo y en giros cerrados de 180° que vuelven a pasar por tu propia estela.
En vídeo se ve como una sacudida o, en casos graves, un balanceo visible; en el log aparece como oscilación del giroscopio, sobre todo a 15–30 Hz. A diferencia del ruido de motor (cientos de hercios y motores calientes), el propwash es de baja frecuencia: el controlador de vuelo detecta el error, pero no puede corregirlo a tiempo.
Por qué promediar todos los cortes da una lectura engañosa
La oscilación del giroscopio a 15–80 Hz después de un corte no se debe únicamente al aire turbulento. Si haces un flip justo después de cortar, el movimiento de los sticks lleva la consigna a cientos de grados por segundo; el giroscopio la sigue con retraso y el error entre el giroscopio y la consigna en esa misma banda aumenta mucho. Si promedias todos los cortes, obtendrás un propwash terrible cuando solo hay el retraso normal del lazo de control. En logs reales:
| Log | Cortes | Limpios | Promedio de todos los cortes | Solo cortes limpios |
|---|---|---|---|---|
| Betaflight 4.2.5, 4S, registro a 2 kHz | 15 | 3 | 18.4 deg/s | 1.8 deg/s |
| Betaflight 4.5.1, 6S, 1 kHz | 52 | 19 | 9.4 deg/s | 0.85 deg/s |
| Betaflight 4.5.1, 6S, 1 kHz, otro log | 58 | 35 | 7.2 deg/s | 1.2 deg/s |
| Betaflight 4.5.1, 6S, 1 kHz, tercer log | 52 | 17 | 4.2 deg/s | 1.0 deg/s |
| VX3.5, Betaflight 4.5.2, 4S | 63 | 38 | 3.8 deg/s | 2.0 deg/s |
En el primer log, 12 de los 15 cortes fueron seguidos directamente por un flip con la consigna cerca de 800 deg/s. En conjunto dan una lectura «crítica» de 18.4 deg/s; los tres cortes con los sticks centrados dan 1.8. El quad no tiene ningún problema: al piloto simplemente le gusta hacer un flip al cortar.
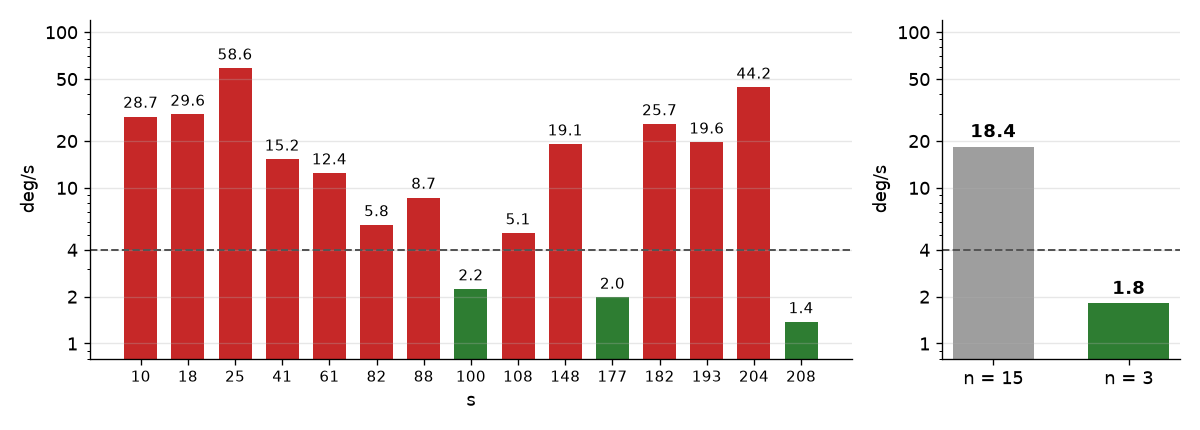
El conjunto de pruebas de bbdoctor contiene 15 vuelos con Betaflight y tres o más cortes limpios (firmwares de 3.1.5 a 2026.6); todos dan entre 0.5 y 2.0 deg/s en los cortes limpios. Un log de Betaflight 4.6.0 promedió 10.9 deg/s en cinco cortes, pero solo uno era limpio, así que el informe indica «no se puede evaluar». Solo un whoop 1S con INAV 8.0 superó los valores normales: 9.4 deg/s en tres cortes limpios. Pero hay un detalle: los tres forman parte de una ráfaga de 1.2 segundos de cortes y acelerones, con el gas de nuevo arriba tras 0.2–0.4 s, dentro de la ventana de medición. Con los motores a bajas revoluciones, la oscilación fue de 2.9–6.4 deg/s; al acelerar de nuevo, con los motores al 100 %, alcanzó 10–15.
La prueba de corte
Para medir el propwash y no tus flips, haz una prueba corta específica: usa media batería y repítela después de cada cambio de ajustes, con el mismo tipo de batería y con un viento parecido.
- Activa blackbox (consulta la guía de configuración de blackbox). La banda del propwash llega hasta 80 Hz, pero registra a 1 kHz o más: a frecuencias menores, el ruido del motor por encima de la mitad de la frecuencia de registro se pliega y puede aparecer dentro de esa banda. El registro a 2 kHz también muestra mejor el propio ruido del motor, lo que determina si puedes subir D.
- Sube con el gas entre el 50 y el 70 %. El corte solo cuenta si el gas estaba por encima del 35 % 0.15 s antes y cayó más de 25 puntos porcentuales.
- Baja el gas de golpe a cero y déjalo ahí, con alabeo y cabeceo centrados, durante al menos un segundo para que el quad caiga en su propia estela. La ventana de medición va de 0.08 a 0.6 s después del corte: si aceleras de nuevo antes, bbdoctor cuenta ese acelerón como propwash.
- Recupera el nivel, vuelve a subir y repite de seis a ocho veces. Elige un lugar sin obstáculos: se descarta cualquier corte que termine en un golpe o un aterrizaje.
Tres cortes limpios dan una estimación aproximada; para una conclusión fiable hacen falta cinco. Si tienes ocho o más, se descarta el peor para que un corte desafortunado no determine el resultado del vuelo. Puedes hacer pequeñas correcciones: el corte sigue siendo limpio mientras la consigna de alabeo y cabeceo se mantenga por debajo de 150 deg/s; además, se filtra cualquier frecuencia inferior a 15 Hz.
Cómo leer el propwash tú mismo en un log
- Busca un corte en Blackbox Explorer o cualquier otro visor: la traza del gas cae bruscamente.
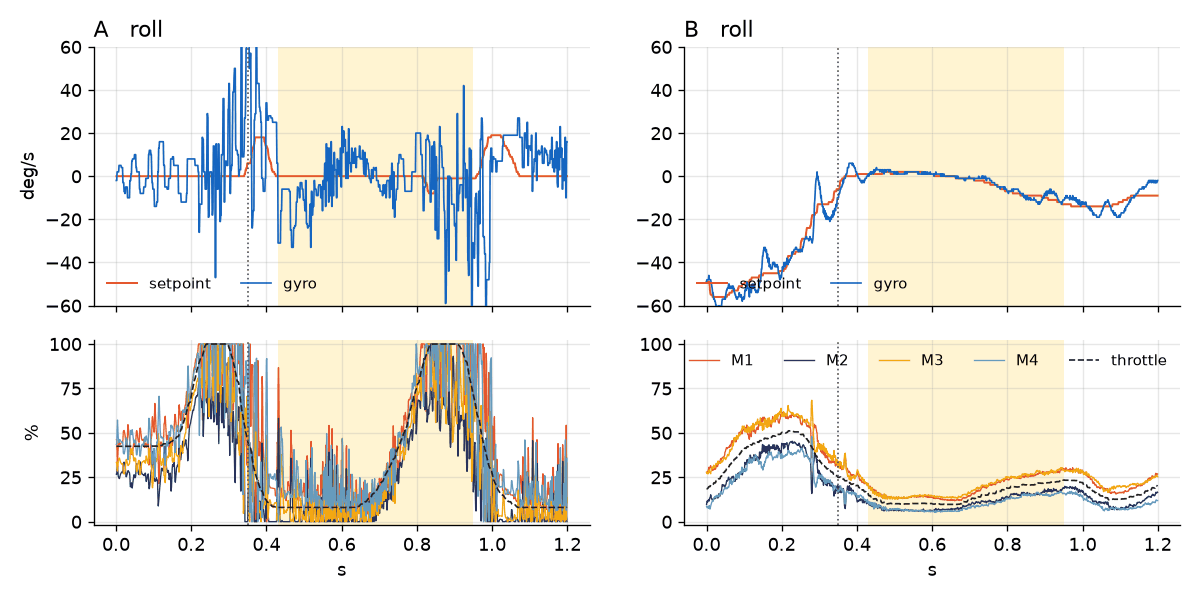
- Comprueba la consigna de alabeo y cabeceo durante el siguiente medio segundo. Si hay un flip (cientos de deg/s), descarta ese corte.
- Si la consigna se mantiene cerca de cero, observa el giroscopio entre 0.1 y 0.6 s después del corte. El propwash es una oscilación rápida alrededor de la consigna: a 20 Hz, unas diez oscilaciones dentro de la ventana.
- Observa los motores y el gas durante la misma ventana. Si un motor se queda pegado al mínimo, el controlador de vuelo ya no tiene margen para frenarlo. Si el gas ya ha vuelto a subir y los motores llegan al 100 %, eso no es propwash: descarta el corte.
- Cuenta las oscilaciones por cada 0.1 s. Hasta cuatro (hasta 40 Hz) apunta a falta de amortiguación; cinco o más (50 Hz o más), a retraso de los filtros. bbdoctor sitúa el límite en 45 Hz.
Tres causas y cómo las distingue bbdoctor
Cuando el propwash de los cortes limpios supera los valores normales, hay que averiguar por qué. bbdoctor lo determina a partir de las mismas ventanas posteriores al corte:
| Causa | Qué muestra el log | Cómo lo determina bbdoctor | Qué hacer |
|---|---|---|---|
| Ralentí | El motor más débil se queda pegado al mínimo durante el corte; a menudo es el mismo par de motores cada vez | El motor más débil se mantiene a menos del 2 % del mínimo durante al menos el 30 % de la ventana en la mitad o más de los cortes limpios, o la mediana de esos cortes indica que son 1.5 veces peores que el resto (con al menos dos cortes de cada tipo) | Dynamic Idle o un ralentí más alto; deja D como está |
| Retraso de los filtros | Los motores no están en el mínimo y hay oscilación rápida, desde unos 45 Hz | La frecuencia principal mediana de los cortes limpios es de 45 Hz o más | Sube un 15 % los cortes del filtro pasa bajos del término D, si los motores se enfrían bien |
| Falta de amortiguación | Los motores trabajan y la oscilación está por debajo de 45 Hz, normalmente entre 15 y 30 | Cualquier otro caso | Sube D un 10 % (el valor base y el máximo a la vez); si los motores tienen ruido, sube P un 10 % |
Gravedad: menos de 4 deg/s es normal, de 4 a 10 es una advertencia y 10 o más es crítico. Si solo tienes 3–4 cortes limpios, cualquier valor por encima de lo normal significa «vuelve a comprobarlo en el próximo vuelo», no «cambia los ajustes ahora».
Todos los logs de Betaflight del conjunto salvo uno alcanzan su pico entre 16 y 24 Hz, dentro del rango de falta de amortiguación; el whoop INAV llega a 26 Hz. La excepción, un log de Betaflight 2026.6 con cerca de 50 Hz, solo tiene 1.2 deg/s de propwash y se registró a apenas 247 Hz, donde cualquier señal por encima de 123 Hz se pliega. Un pico alto en un log lento es motivo para actuar con cautela, no para cambiar los filtros.
Causa 1: los motores caen al ralentí
Un motor no puede girar más despacio que al ralentí. Si el motor más débil ya está en el mínimo, el controlador de vuelo solo puede acelerar los demás; no puede frenarlo desde ese lado, y subir D no cambia nada.
Betaflight 4.3+ con DShot bidireccional. Activa Dynamic Idle, que mantiene unas RPM mínimas del motor usando la telemetría en vez de un porcentaje fijo de gas. El valor se expresa en centenas de RPM: alrededor de 30 para un 5" (3000 rpm), 40–50 para un 3" y 20–25 para un 7". Si ya está activo, suma 5. En la versión 4.2 la misma función se llamaba idle_min_rpm y actuaba junto con dshot_idle_value.
set dyn_idle_min_rpm = 30
save
Dos vuelos de un quad 6S con Betaflight 4.5.1 y dyn_idle_min_rpm = 35: ninguno de sus 19 y 35 cortes limpios se clasifica como «al ralentí». Otros dos logs 6S con el mismo firmware tienen Dynamic Idle desactivado; en ellos, un motor se quedó en el mínimo en el 12–13 % de los cortes limpios. En uno de esos logs, esos cortes dieron lecturas 2.4 veces más altas que el resto, aunque el promedio del vuelo siguió siendo de 1.0 deg/s.
Con Dynamic Idle activado, Betaflight 4.3+ ignora dshot_idle_value: la cabecera de esos logs sitúa el mínimo del motor (motorOutput) en 48, con DShot a cero, en vez de 158. Subir dshot_idle_value no sirve; sube dyn_idle_min_rpm.
Sin telemetría RPM, sube el ralentí fijo un 1 % del gas (+100 unidades): dshot_idle_value en 4.5 y anteriores, motor_idle en 2025.12+. Airmode debe estar activado o la estabilización se debilita con el gas a cero.
set dshot_idle_value = 650
save
INAV. throttle_idle se expresa en porcentaje (el valor predeterminado es 8). Súbelo 2 puntos y cambia airmode al modo de umbral del gas para que el término I no quede congelado con el gas a cero y los sticks centrados. La documentación de INAV recomienda este modo para multirrotores con hélices de hasta 7"; también hay que activar airmode.
set throttle_idle = 10
set airmode_type = THROTTLE_THRESHOLD
save
Eso es lo que sugirió bbdoctor para el whoop INAV 1S: 9.4 deg/s en tres cortes limpios (8.6, 11.1 y 8.6), frecuencia principal de 26 Hz y el motor más débil pegado al mínimo durante el 46 % y el 36 % de la ventana en dos cortes. Con solo tres cortes y el gas de nuevo arriba antes de que terminara la ventana, la recomendación aparece como «si se confirma»: compruébalo con una prueba limpia.
ArduPilot: sube MOT_SPIN_MIN en 0.02 y mantenlo al menos 0.03 por encima de MOT_SPIN_ARM. PX4: sube DSHOT_MIN en 0.01 o PWM_MAIN_MINx en 20 µs para ESC analógicos.
Un ralentí más alto hace que el quad flote más: desciende más despacio con el gas a cero, los aterrizajes son más duros y cae más rápido al volar invertido. Súbelo un paso cada vez y, en esta etapa, deja D como está.
Que los motores estén en el mínimo no es un problema por sí solo. En un log de Betaflight 4.0, el motor más débil estaba al ralentí en el 78 % de los cortes limpios y el propwash era de 1.1 deg/s; en el VX3.5 esos cortes no fueron peores que el resto (entre 0.6 y 1.0 de su nivel). El ralentí solo es la causa cuando el propwash supera los valores normales.
Causa 2: retraso de los filtros
Todos los filtros añaden retraso. Si el término D está demasiado filtrado, la amortiguación llega tarde y el lazo resuena a una frecuencia relativamente alta, desde unos 45 Hz. Sube aproximadamente un 15 % los cortes del filtro pasa bajos del término D:
- Betaflight 4.3+, incluida la versión 2025.12:
dterm_lpf1_dyn_min_hzydterm_lpf1_dyn_max_hz, odterm_lpf1_static_hzsi el filtro dinámico está desactivado. - Betaflight 4.0–4.2:
dyn_lpf_dterm_min_hz,dyn_lpf_dterm_max_hzodterm_lowpass_hz. - En 4.3+, desactiva primero el control deslizante del filtro del término D (
simplified_dterm_filter = OFF) o Configurator sobrescribirá tus valores la próxima vez que guardes.
Ejemplo para la versión 4.5 con un filtro dinámico de 75–150 Hz y el control deslizante activado, como en los logs 6S del conjunto:
set simplified_dterm_filter = OFF
set dterm_lpf1_dyn_min_hz = 86
set dterm_lpf1_dyn_max_hz = 173
save
En la versión 4.2 con un filtro de 70–170 Hz, el mismo ajuste da 81 y 196 Hz para dyn_lpf_dterm_min_hz y dyn_lpf_dterm_max_hz.
Hay una condición: los motores deben enfriarse bien al aterrizar. Si están claramente más calientes que antes, revierte el cambio. Tócalos justo después de aterrizar, con la batería desconectada. Si ya hacen ruido y están calientes, deja los cortes como están y soluciona primero los problemas mecánicos y el ruido (filtros y motores calientes). Esa guía también trata el filtro RPM, que permite filtrar menos sin coste.
Causa 3: falta de amortiguación
Si los motores no están en el mínimo y la oscilación es inferior a 45 Hz (normalmente de 15 a 30), el lazo no tiene suficiente D (o P). Sube un 10 % D de alabeo y cabeceo, aumentando a la vez el valor base y el máximo:
- 4.0–4.5: el valor base es
d_min_roll/d_min_pitchy el máximo esd_roll/d_pitch. En Configurator 4.3–4.5 aparecen en las columnas «Derivative» y «D Max». - 4.6 / 2025.12+: el valor base es
d_roll/d_pitchy el máximo esd_max_roll/d_max_pitch.
Ejemplo para la versión 4.5 con la misma configuración 6S (alabeo: base 33, máximo 44; cabeceo: 37 y 50; controles PID activados):
set simplified_pids_mode = OFF
set d_min_roll = 36
set d_roll = 48
set d_min_pitch = 41
set d_pitch = 55
save
En 2025.12, introduce los mismos valores en d_roll/d_max_roll y d_pitch/d_max_pitch. La primera línea desactiva los controles deslizantes PID; si no, Configurator volverá a calcular tus valores a partir de ellos la próxima vez que guardes. Si quieres seguir usando los controles deslizantes, mueve el de amortiguación.
Impulso de D en los cortes. D sube desde el valor base hacia el máximo cuando mueves los sticks y también cuando aparece la oscilación que detecta el giroscopio. Ese ajuste es d_max_gain (d_min_boost_gain en 4.0–4.2). Con un valor base bajo y un máximo alto, subirlo añade D durante el propwash y mantiene el vuelo tranquilo sin ruido. Encontrarás más información sobre D Max y los nombres de D según la versión en la guía de ajuste PID.
Cuándo no subir D. D amplifica el ruido del giroscopio y ese ruido llega directamente a los motores. Si los motores están calientes o hacen ruido, sube un 10 % P de alabeo y cabeceo: P también estabiliza el quad y añade mucho menos ruido. Hazlo solo si esos ejes no tienen sobreimpulso; si la respuesta al escalón ya indica que conviene reducir P, déjalo también como está y soluciona primero los problemas mecánicos y el ruido. Haz un cambio por vuelo.
En otros firmwares: INAV usa mc_d_roll/mc_d_pitch; ArduPilot, ATC_RAT_RLL_D/ATC_RAT_PIT_D; y PX4, MC_ROLLRATE_D/MC_PITCHRATE_D. La misma guía explica cómo comprobar que no te has pasado con D.
Mecánica y centro de gravedad
Cualquier cosa que reduzca el margen de los motores empeora el propwash. Una hélice mellada o doblada produce un empuje desigual justo cuando el aire ya está revuelto; el juego en los rodamientos o una pila de electrónica suelta añade ruido que te impide subir D (cómo encontrar el motor o la hélice defectuosos).
Un factor menos evidente es el centro de gravedad. En tres logs del VX3.5, el par trasero (M1 y M3 en la distribución predeterminada de Betaflight) trabaja entre un 42 y un 54 % más que el delantero: la salida de los motores es del 27–37 % frente al 19–25 %. No se debe a la aerodinámica del vuelo rápido hacia delante: en tramos casi nivelados (1 g ± 5 %, rotación inferior a 30 deg/s), la diferencia es la misma, del 42–50 %. Al desplazar el peso hacia atrás, los motores delanteros tienen menos trabajo y son los primeros en acercarse al ralentí al cortar: en los 38 cortes limpios de un vuelo, el motor más débil era delantero. El propwash de este quad sigue siendo normal, 2.0 deg/s, pero si no lo fuera, mover la batería hacia delante sería más útil que subir D.
Cuándo dejarlo como está
- El propwash de los cortes limpios está por debajo de 4 deg/s, como en todos los logs de Betaflight del conjunto. Lo que aún se ve en vídeo es parte de la física: subir D o filtrar menos no lo eliminará, solo calentará los motores.
- Tienes menos de tres cortes limpios. Haz primero la prueba.
- Hay señales de una causa, pero el nivel es normal. En el log de Betaflight 4.2.5, el motor más débil estaba al ralentí en dos de los tres cortes limpios; el log de 2026.6 alcanzó un pico cercano a 50 Hz. Con 1.8 y 1.2 deg/s, el informe acierta al recomendar que no cambies nada.
- La oscilación solo aparece en flips y split-S con los sticks en movimiento. Se debe en parte al propwash y en parte al retraso del lazo, y un log no puede separarlos. Haz la prueba de corte; si el resultado es normal, revisa el rebote cuando sueltas los sticks, que bbdoctor comprueba por separado.
Los errores más comunes son evaluar el propwash con todos los cortes, incluidos los flips (18 deg/s en vez de 1.8), volver a acelerar antes de que termine la ventana, subir D mientras un motor está en el mínimo, subir los cortes de los filtros con los motores calientes y cambiar tres cosas a la vez.
Compruébalo automáticamente
Sube tu log a bbdoctor; es gratis y mide el propwash exactamente como se describe arriba. El informe muestra un encabezado como «Propwash: 1.8 deg/s después de cortes de gas», cuántos cortes se contaron y por qué se descartaron los demás, la frecuencia principal y, si el propwash supera los valores normales, la causa y los comandos para tu firmware basados en tus valores actuales.
Si tienes menos de tres cortes limpios y muchos flips, indica «no se puede evaluar» y explica cómo hacer la prueba. No recomendará subir D si los motores tienen ruido y señalará los logs lentos de PX4 y ArduPilot en los que no se ve el extremo superior de la banda. Consulta un ejemplo de informe o revisa tus ajustes sin un log en la comprobación de configuración.
Preguntas frecuentes
¿Por qué tiembla mi quad cuando corto el gas?
Es propwash: el quad cae en su propia corriente descendente y las hélices muerden aire turbulento. Cuando es intenso, normalmente se debe a una de estas tres causas: los motores caen al ralentí, hay retraso en el filtro del término D o falta amortiguación. El log te indica cuál: comprueba si algún motor se queda en el mínimo y qué rápido es la oscilación.
¿Subir D corregirá el propwash?
Solo si la causa es falta de amortiguación (los motores no están en el mínimo y la oscilación está por debajo de 45 Hz) y los motores se enfrían bien al aterrizar. Si el motor más débil está al ralentí durante el corte, lo que lo corrige es Dynamic Idle, no D. Si los motores están calientes o tienen mucho ruido, sube P un 10 % en vez de D, siempre que la respuesta no tenga sobreimpulso.
¿Cómo compruebo el propwash en un log de blackbox?
Haz de seis a ocho cortes rectos: sube con más del 35 % de gas, bájalo de golpe a cero y mantén los sticks centrados durante un segundo. Un flip justo después del corte estropea la medición, porque el movimiento de los sticks provoca la misma oscilación de 15–80 Hz. Necesitas al menos 3 cortes limpios y 5 para llegar a una conclusión fiable.
¿El filtro RPM ayuda con el propwash?
No directamente: el propwash está en 15–80 Hz, mientras que el filtro RPM elimina el ruido del motor en sus frecuencias de rotación y nunca baja de rpm_filter_min_hz (100 Hz por defecto). Lo que sí hace es reducir el ruido, para que puedas subir los cortes del filtro del término D y D sin que se calienten los motores. Además, el DShot bidireccional que necesita también habilita Dynamic Idle, la solución principal cuando los motores caen al ralentí.
Actualizado: