Propwash: знайди справжню причину в логах
Propwash — це коливання, які виникають, коли квадрокоптер провалюється у власний брудний потік повітря. Пропелери захоплюють уже закручений ними потік, і тяга кожного мотора постійно змінюється. Фізику не усунути, але сильний propwash зазвичай має одну з трьох причин, і для кожної потрібне своє виправлення: мотори падають до мінімальних обертів, фільтр затримує реакцію або демпфування недостатнє. Бездумно накручувати D — найпоширеніший спосіб перегріти мотори й нічого не виправити. Усі числа нижче взято зі справжніх логів у тестовому наборі bbdoctor.
Що таке propwash і коли він найсильніший
Квадрокоптер постійно штовхає повітря вниз. Під час руху вперед або набору висоти пропелери зустрічають чисте повітря; скинь газ — і квадрокоптер провалиться у власний вихровий слід, де кожен пропелер по черзі потрапляє у висхідні й низхідні вихори. Найсильніше це проявляється після скидання газу, у split-S та інших переворотах через верх, під час виходу з пікірування біля землі й у різких розворотах на 180° крізь власний потік.
На відео це тремтіння, а в серйозних випадках — помітне розгойдування; у лозі — коливання гіроскопа, переважно на 15–30 Гц. На відміну від шуму моторів (сотні герців і гарячі мотори), propwash низькочастотний: польотний контролер бачить помилку, але не встигає її компенсувати.
Чому усереднення всіх скидань вводить в оману
Коливання гіроскопа на 15–80 Гц після скидання газу виникають не лише через брудне повітря. Якщо одразу після скидання зробити переворот, рух стиків задає цільове значення у сотні градусів за секунду, гіроскоп наздоганяє його із затримкою, і різниця між гіроскопом та цільовим значенням у тому самому діапазоні стає величезною. Усередниш усі скидання — отримаєш жахливий propwash там, де є лише звичайна затримка контуру керування. Ось що показують реальні логи:
| Лог | Скидання | Чисті | Середнє для всіх скидань | Лише для чистих |
|---|---|---|---|---|
| Betaflight 4.2.5, 4S, запис 2 кГц | 15 | 3 | 18.4 deg/s | 1.8 deg/s |
| Betaflight 4.5.1, 6S, 1 кГц | 52 | 19 | 9.4 deg/s | 0.85 deg/s |
| Betaflight 4.5.1, 6S, 1 кГц, інший лог | 58 | 35 | 7.2 deg/s | 1.2 deg/s |
| Betaflight 4.5.1, 6S, 1 кГц, третій лог | 52 | 17 | 4.2 deg/s | 1.0 deg/s |
| VX3.5, Betaflight 4.5.2, 4S | 63 | 38 | 3.8 deg/s | 2.0 deg/s |
У першому лозі 12 із 15 скидань одразу переходили в переворот із цільовим значенням близько 800 deg/s. Разом вони дають «критичні» 18.4 deg/s; три скидання зі стиками по центру показують 1.8. З квадрокоптером усе гаразд — просто пілот любить робити переворот під час скидання газу.
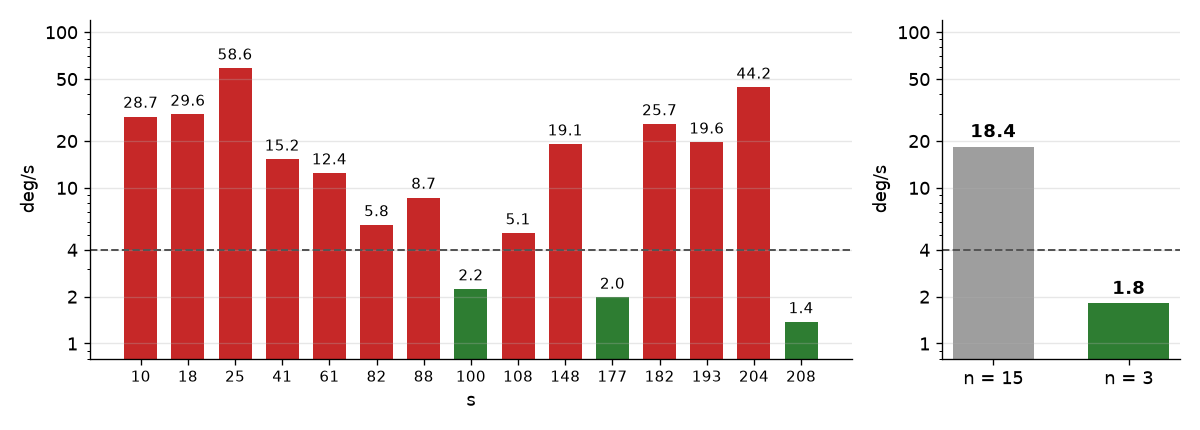
У тестовому наборі bbdoctor є 15 польотів Betaflight із трьома або більше чистими скиданнями (прошивки від 3.1.5 до 2026.6), і на чистих скиданнях кожен показує 0.5–2.0 deg/s. Один лог Betaflight 4.6.0 усереднює 10.9 deg/s за п’ятьма скиданнями, але чистим було лише одне, тому у звіті сказано «оцінити неможливо». Вище норми виявився лише 1S whoop на INAV 8.0: 9.4 deg/s за трьома чистими скиданнями. Але є нюанс: усі три — це один відрізок тривалістю 1.2 секунди зі скиданнями й різкими наборами газу, причому газ знову підняли через 0.2–0.4 с, ще у вікні вимірювання. На низьких обертах мотора коливання становили 2.9–6.4 deg/s; під час різкого набору газу, коли мотори досягли 100%, — 10–15.
Тест зі скиданням газу
Щоб виміряти propwash, а не власні перевороти, виконай короткий окремий тест: половина акумулятора, повторюй після кожної зміни налаштувань із таким самим типом акумулятора й за схожого вітру.
- Увімкни blackbox (дивись посібник із налаштування blackbox). Діапазон propwash закінчується на 80 Гц, але записуй із частотою 1 кГц або вище: на нижчих частотах шум моторів понад половину частоти запису накладається вниз і може потрапити в цей діапазон. Частота 2 кГц також краще показує сам шум моторів, а від нього залежить, чи можна підняти D.
- Набирай висоту з газом 50–70%. Скидання зараховується, лише якщо за 0.15 с до нього газ був вище 35%, а потім упав більш ніж на 25 процентних пунктів.
- Різко скинь газ до нуля й утримуй його там, тримаючи крен і тангаж по центру, щонайменше секунду, щоб квадрокоптер провалився у власний потік. Вікно вимірювання триває 0.08–0.6 с після скидання: якщо різко підняти газ раніше, bbdoctor зарахує це до propwash.
- Вирівняйся, знову набери висоту й повтори шість-вісім разів. Вибери місце, де нема в що врізатися: скидання, що закінчилося ударом або посадкою, відкидається.
Три чисті скидання дають приблизну оцінку, для впевненого висновку потрібно п’ять. Якщо їх вісім або більше, найгірше відкидається, тож одне невдале скидання не визначить результат усього польоту. Невеликі корекції допустимі: скидання залишається чистим, поки цільове значення крену й тангажу нижче 150 deg/s; усе нижче 15 Гц і так відфільтровується.
Як самостійно знайти propwash у лозі
- Знайди скидання в Blackbox Explorer чи іншій програмі перегляду: графік газу різко падає.
- Перевір цільові значення крену й тангажу протягом наступних пів секунди. Якщо був переворот (сотні deg/s), пропусти це скидання.
- Якщо цільове значення лишається близьким до нуля, подивися на гіроскоп через 0.1–0.6 с після скидання. Propwash — це швидкі коливання навколо цільового значення: на 20 Гц у вікні буде близько десяти коливань.
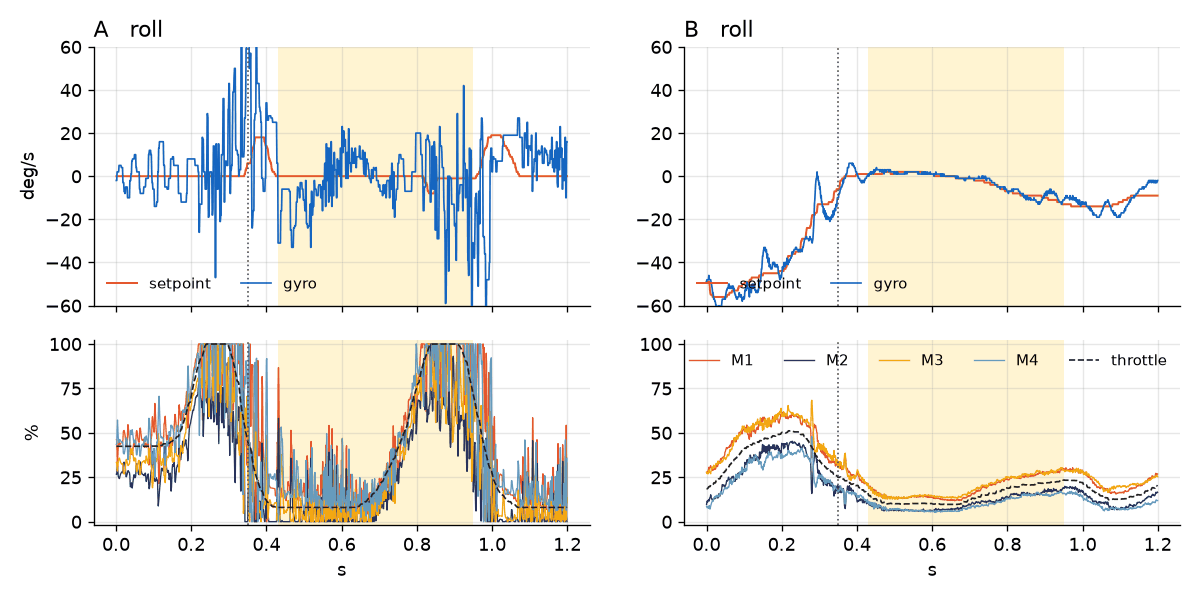
- Подивися на мотори й газ у тому самому вікні. Якщо мотор лежить на мінімумі, польотному контролеру вже нічим гальмувати. Якщо газ уже повернувся й мотори досягли 100%, це не propwash — пропусти таке скидання.
- Порахуй коливання за 0.1 с. До чотирьох (до 40 Гц) вказує на демпфування; п’ять або більше (від 50 Гц) — на затримку фільтра. bbdoctor проводить межу на 45 Гц.
Три причини й як bbdoctor їх розрізняє
Коли propwash на чистих скиданнях перевищує норму, треба з’ясувати причину. bbdoctor визначає її за тими самими вікнами після скидання:
| Причина | Що видно в лозі | Як bbdoctor визначає | Що робити |
|---|---|---|---|
| Мінімальні оберти | Найповільніший мотор під час скидання лежить на мінімумі, часто щоразу та сама пара | Найповільніший мотор перебуває в межах 2% від мінімуму щонайменше 30% вікна в половині або більшій частині чистих скидань, або медіана цих скидань у 1.5 раза гірша за решту (за наявності щонайменше двох у кожній групі) | Dynamic Idle або вищий мінімум; D не чіпай |
| Затримка фільтра | Мотори не на мінімумі, швидкі коливання приблизно від 45 Гц | Медіана основної частоти чистих скидань — 45 Гц або вище | Підвищ частоти зрізу фільтрів lowpass D-складової на 15%, якщо мотори після цього прохолодні |
| Недостатнє демпфування | Мотори працюють, коливання нижче 45 Гц, зазвичай 15–30 | Усі інші випадки | Підвищ D на 10% (базове значення й ліміт разом); на шумних моторах — P на 10% |
Рівень: нижче 4 deg/s — норма, 4–10 — попередження, 10 і вище — критичний. Якщо чистих скидань лише 3–4, будь-яке значення вище норми означає «перевір ще раз у наступному польоті», а не «негайно змінюй налаштування».
Усі логи Betaflight у наборі, крім одного, мають пікову частоту 16–24 Гц — зону демпфування; у INAV whoop — 26 Гц. Виняток — лог Betaflight 2026.6 із частотою близько 50 Гц, але propwash там лише 1.2 deg/s, а запис зроблено всього на 247 Гц, де все вище 123 Гц накладається вниз. Високий пік у повільному лозі — привід бути обережним, а не ставити нові фільтри.
Причина 1: мотори падають до мінімальних обертів
Мотор не може обертатися повільніше за мінімум. Якщо найповільніший мотор уже на мінімумі, польотний контролер може лише пришвидшити інші; загальмувати з цього боку він не може, і жодне значення D цього не змінить.
Betaflight 4.3+ із двонапрямним DShot. Увімкни Dynamic Idle: він утримує мінімальні оберти мотора за телеметрією, а не фіксованим відсотком газу. Значення задається сотнями обертів за хвилину: приблизно 30 для 5″ (3000 rpm), 40–50 для 3″, 20–25 для 7″. Якщо вже ввімкнено — додай 5. У версії 4.2 та сама ідея називалася idle_min_rpm і працювала поверх dshot_idle_value.
set dyn_idle_min_rpm = 30
save
У двох польотах 6S-квадрокоптера на Betaflight 4.5.1 із dyn_idle_min_rpm = 35 жодне з 19 і 35 чистих скидань не визначено як «на мінімумі». У двох інших логах 6S на тій самій прошивці Dynamic Idle вимкнений, і там мотор лежав на мінімумі у 12–13% чистих скидань; в одному з них ці скидання показували у 2.4 раза вищий результат, ніж решта, хоча середнє за політ усе одно було 1.0 deg/s.
Коли Dynamic Idle увімкнений, у версії 4.3+ параметр dshot_idle_value ігнорується: у заголовку цих логів мінімум мотора (motorOutput) дорівнює 48, тобто нулю DShot, замість 158. Підвищення dshot_idle_value нічого не змінить — підвищуй dyn_idle_min_rpm.
Без RPM-телеметрії підвищ статичний мінімум на 1% газу (+100 одиниць): dshot_idle_value у версіях 4.5 і старіших, motor_idle у 2025.12+. Airmode має бути ввімкнений, інакше стабілізація слабшає за нульового газу.
set dshot_idle_value = 650
save
INAV. throttle_idle задається у відсотках (типово 8). Підвищ його на 2 і перемкни airmode у режим порогу газу, щоб I-складова не заморожувалася за нульового газу й центрованих стиків. Документація INAV рекомендує цей режим для мультикоптерів із пропелерами до 7″; сам airmode теж має бути ввімкнений.
set throttle_idle = 10
set airmode_type = THROTTLE_THRESHOLD
save
Саме це bbdoctor запропонував для 1S INAV whoop: 9.4 deg/s за трьома чистими скиданнями (8.6, 11.1 і 8.6), основна частота 26 Гц, найповільніший мотор на мінімумі протягом 46% і 36% вікна у двох скиданнях. Оскільки скидань лише три й газ повернувся до завершення вікна, рекомендація має формулювання «якщо підтвердиться»: перевір це чистим тестом.
ArduPilot: підвищ MOT_SPIN_MIN на 0.02, залишаючи його щонайменше на 0.03 вище MOT_SPIN_ARM. PX4: підвищ DSHOT_MIN на 0.01 або PWM_MAIN_MINx на 20 µs для аналогових ESC.
Вища мінімальна швидкість обертання робить квадрокоптер плавучішим: він повільніше знижується за нульового газу, жорсткіше сідає й швидше падає в перевернутому положенні. Підвищуй по одному кроку й поки не чіпай D.
Мотори на мінімумі самі по собі не проблема. У лозі Betaflight 4.0 найповільніший мотор був на мінімумі у 78% чистих скидань, а propwash становив 1.1 deg/s; на VX3.5 такі скидання були не гіршими за решту (0.6–1.0 від їхнього рівня). Мінімальні оберти є причиною лише тоді, коли propwash перевищує норму.
Причина 2: затримка фільтра
Кожен фільтр додає затримку. Якщо D-складову відфільтровано надто сильно, демпфування спрацьовує запізно, і контур керування розгойдується на відносно високій частоті — приблизно від 45 Гц. Підвищ частоти зрізу фільтрів lowpass D-складової приблизно на 15%:
- Betaflight 4.3+, включно з 2025.12:
dterm_lpf1_dyn_min_hzіdterm_lpf1_dyn_max_hzабоdterm_lpf1_static_hz, якщо динамічний фільтр вимкнений. - Betaflight 4.0–4.2:
dyn_lpf_dterm_min_hz,dyn_lpf_dterm_max_hzабоdterm_lowpass_hz. - У версіях 4.3+ спершу вимкни повзунок фільтра D-складової (
simplified_dterm_filter = OFF), інакше Configurator перезапише значення під час наступного збереження.
Приклад для версії 4.5 з динамічним фільтром 75–150 Гц і ввімкненим повзунком, як у логах 6S з набору:
set simplified_dterm_filter = OFF
set dterm_lpf1_dyn_min_hz = 86
set dterm_lpf1_dyn_max_hz = 173
save
Для версії 4.2 із фільтром 70–170 Гц такий самий крок дає 81 і 196 Гц для dyn_lpf_dterm_min_hz та dyn_lpf_dterm_max_hz.
Умова одна: після польоту мотори мають бути прохолодними. Якщо вони помітно тепліші, відкотись до попередніх значень. Перевір температуру одразу після посадки, від’єднавши акумулятор. Якщо мотори вже шумні й гарячі, не змінюй частоти зрізу — спершу усунь механічні проблеми й шум (фільтри й гарячі мотори). У тому посібнику також описано RPM-фільтр, який дозволяє безкоштовно зменшити фільтрацію.
Причина 3: недостатнє демпфування
Якщо мотори не на мінімумі, а коливання нижче 45 Гц (зазвичай 15–30), контуру бракує D (або P). Підвищ D для крену й тангажу на 10%, змінивши разом базове значення й ліміт:
- 4.0–4.5: базове значення —
d_min_roll/d_min_pitch, ліміт —d_roll/d_pitch. У Configurator версій 4.3–4.5 це стовпці «Derivative» і «D Max». - 4.6 / 2025.12+: базове значення —
d_roll/d_pitch, ліміт —d_max_roll/d_max_pitch.
Приклад для версії 4.5 з тією самою системою 6S (крен: база 33, ліміт 44; тангаж: 37 і 50; повзунки PID увімкнені):
set simplified_pids_mode = OFF
set d_min_roll = 36
set d_roll = 48
set d_min_pitch = 41
set d_pitch = 55
save
У версії 2025.12 ті самі числа вносяться в d_roll/d_max_roll та d_pitch/d_max_pitch. Перший рядок вимикає повзунки PID; інакше Configurator перерахує значення за ними під час наступного збереження. Щоб і далі користуватися повзунками, натомість пересунь повзунок демпфування.
Підсилення D під час скидань. D зростає від базового значення до ліміту під час руху стиків, а також через самі коливання, які бачить гіроскоп. За це відповідає d_max_gain (d_min_boost_gain у версіях 4.0–4.2). Якщо базове значення низьке, а ліміт високий, його підвищення додає D під час propwash, зберігаючи спокійний політ без коливань. Докладніше про D Max і назви параметрів D у різних версіях — у посібнику з налаштування PID.
Коли не варто підвищувати D. D підсилює шум гіроскопа, який іде прямо на мотори. Якщо мотори гарячі або шумні, натомість підвищ P для крену й тангажу на 10%: P також стабілізує квадрокоптер і додає значно менше шуму. Але роби це, лише якщо ці осі не перерегульовують; якщо за перехідною характеристикою P уже треба зменшити, не змінюй і P — спершу усунь механічні проблеми й шум. За один політ змінюй лише один параметр.
В інших прошивках: в INAV це mc_d_roll/mc_d_pitch, в ArduPilot — ATC_RAT_RLL_D/ATC_RAT_PIT_D, у PX4 — MC_ROLLRATE_D/MC_PITCHRATE_D. У тому самому посібнику показано, як перевірити, чи не завелике D.
Механіка й центр ваги
Усе, що зменшує запас тяги моторів, погіршує propwash. Надщерблений або зігнутий пропелер створює нерівномірну тягу саме тоді, коли повітря вже турбулентне; люфт підшипника чи незатягнутий стек додають шум, який заважає підвищувати D (як знайти проблемний мотор або пропелер).
Менш очевидний чинник — центр ваги. У трьох логах VX3.5 задня пара (M1 і M3 у стандартному розташуванні Betaflight) працює на 42–54% інтенсивніше за передню: вихід моторів становить 27–37% проти 19–25%. Це не аеродинаміка швидкого польоту вперед: на майже горизонтальних відрізках (1 g ± 5%, обертання менше 30 deg/s) різниця така сама — 42–50%. Коли вага зміщена назад, переднім моторам дістається менше роботи, тож під час скидання вони першими падають до мінімуму: в усіх 38 чистих скиданнях одного польоту найповільнішим був передній мотор. Propwash цього квадрокоптера все одно в нормі — 2.0 deg/s, але якби це було не так, перемістити акумулятор уперед було б краще, ніж додавати D.
Коли нічого не змінювати
- Propwash на чистих скиданнях нижче 4 deg/s, як у кожному лозі Betaflight з набору. Те, що лишається на відео, — це фізика: більше D або слабша фільтрація цього не усуне, а лише нагріє мотори.
- Менше трьох чистих скидань. Спершу виконай тест.
- Ознаки причини є, але рівень у нормі. У лозі 4.2.5 найповільніший мотор був на мінімумі у двох із трьох чистих скидань, а лог 2026.6 мав пік близько 50 Гц. За показників 1.8 і 1.2 deg/s звіт слушно радить нічого не змінювати.
- Коливання з’являються лише під час переворотів і split-S з активними стиками. Тут частково діє propwash, а частково — затримка контуру керування; лог не може їх розділити. Виконай тест зі скиданням газу; якщо результат нормальний, перевір відскок після припинення руху стиків — bbdoctor аналізує його окремо.
Типові помилки: оцінювати propwash за всіма скиданнями, включно з переворотами (18 deg/s замість 1.8), різко піднімати газ до завершення вікна, підвищувати D, коли мотор лежить на мінімумі, піднімати частоти зрізу на гарячих моторах і змінювати три речі одночасно.
Автоматична перевірка
Завантаж лог у bbdoctor — сервіс безкоштовний і вимірює propwash саме так, як описано вище. У звіті буде підсумок на кшталт «Propwash: 1.8 deg/s після скидань газу», кількість зарахованих скидань і пояснення, чому решту пропущено, основна частота, а якщо propwash перевищує норму — причина й команди для твоєї прошивки з урахуванням поточних значень.
Якщо чистих скидань менше трьох, а переворотів багато, сервіс повідомить «оцінити неможливо» й пояснить, як виконати тест. Він не запропонує підвищувати D на шумних моторах і попередить про повільні логи PX4 та ArduPilot, у яких не видно верхньої частини діапазону. Переглянь приклад звіту або перевір налаштування без логу у перевірці конфігурації.
Часті запитання
Чому квадрокоптер тремтить, коли я різко скидаю газ?
Це propwash: квадрокоптер провалюється у власний потік повітря, а пропелери потрапляють у турбулентність. Зазвичай за сильним ефектом стоїть одна з трьох причин: мотори падають до мінімальних обертів, фільтр D-складової затримує реакцію або демпфування недостатнє. Лог покаже, що саме: перевір, чи мотор упирається в мінімум, і як швидко відбувається коливання.
Чи допоможе підвищення D проти propwash?
Лише якщо причина — недостатнє демпфування (мотори не на мінімумі, коливання нижче 45 Гц), а після польоту мотори прохолодні. Якщо найповільніший мотор під час скидання газу вже на мінімумі, допоможе Dynamic Idle, а не D. Якщо мотори гарячі або шумні, підвищ P на 10% замість D, але лише якщо реакція не перерегульовує.
Як перевірити propwash у blackbox-лозі?
Зроби шість-вісім прямих скидань газу: набирай висоту з газом понад 35%, різко скинь його до нуля й тримай стики по центру секунду. Переворот одразу після скидання псує вимірювання, бо рух стиків створює ті самі коливання 15–80 Гц. Потрібно щонайменше 3 чисті скидання, а для впевненого висновку — 5.
Чи допомагає RPM-фільтр від propwash?
Не безпосередньо: propwash проявляється на 15–80 Гц, а RPM-фільтр прибирає шум моторів на частотах їх обертання й не опускається нижче rpm_filter_min_hz (100 Гц типово). Він зменшує шум, тож ти можеш підняти частоти зрізу фільтра D-складової та D без перегрівання моторів. А двонапрямний DShot, потрібний для цього фільтра, також вмикає Dynamic Idle — головне виправлення, коли мотори падають до мінімальних обертів.
Оновлено: